Dobot ATOM-W | Humanoid robot på hjul
DOBOT ATOM-Wheeled
DOBOT ATOM-W er en hjulbaseret humanoid robotplatform udviklet til autonom navigation indendørs og præcis mobil manipulation. Udstyret med to 7-aksede robotarme, 600 mm rækkevidde, 3,5 kg nyttelast pr. arm og en gentagelsesnøjagtighed på ±0,05 mm udfører den materialehåndtering, montage og maskinbetjening på tværs af flere arbejdsstationer. LiDAR-baseret navigation, RGB-D- og stereovisionssystemer samt kraftfuld onboard-computing muliggør autonome arbejdsgange. Med SDK-support, ROS 2-kompatibilitet og tilgængelige URDF-modeller kan platformen fleksibelt integreres i forsknings-, laboratorie- og industriapplikationer.
Highlights
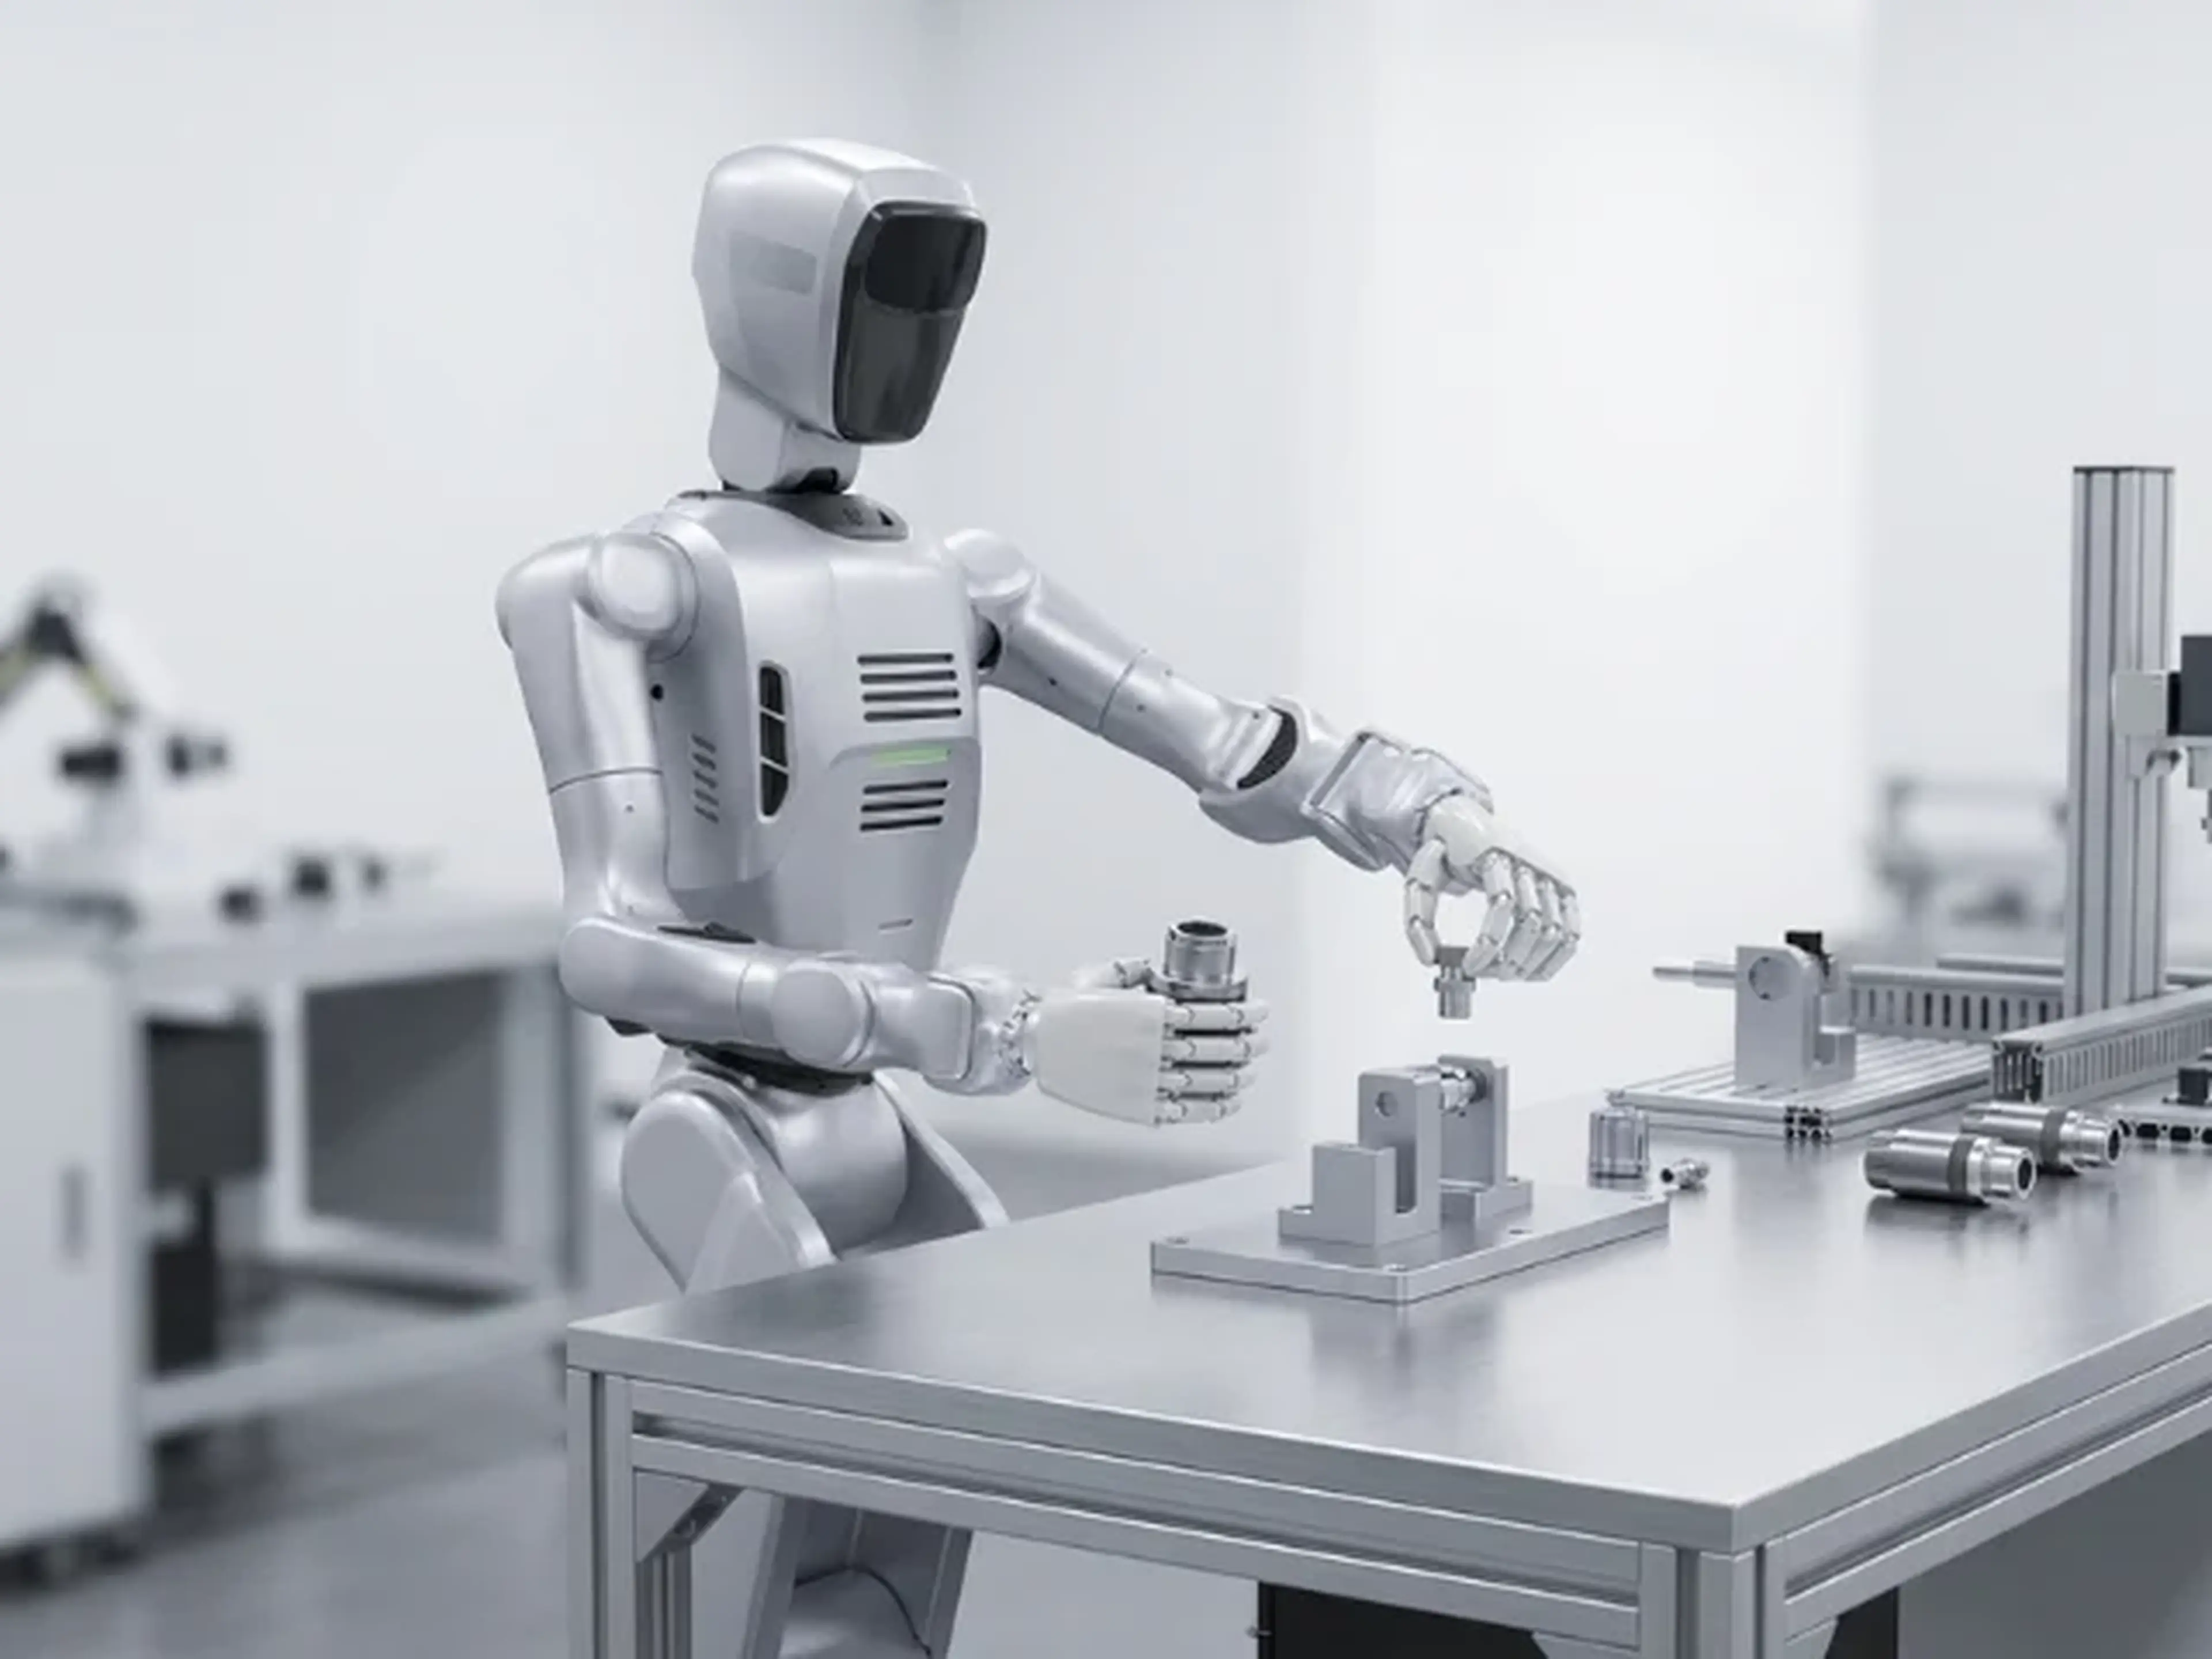
Mobil præcision med to 7-aksede robotarme
DOBOT ATOM-W kombinerer autonom mobilitet med kapaciteten fra en højpræcis dobbeltarmet robot. To 7-aksede robotarme med hver 600 mm rækkevidde muliggør koordinerede håndteringsopgaver som at gribe, holde, justere og overføre emner mellem arbejdsstationer. Med en nominel nyttelast på 3,5 kg pr. arm og en gentagelsesnøjagtighed på ±0,05 mm navigeres platformen inden for +-10 mm og er særligt velegnet til applikationer, der kræver både mobil fleksibilitet og meget repeterbar manipulation. Taliens fire frihedsgrader udvider arbejdsområdet yderligere, mens i alt 20 frihedsgrader uden de valgfrie hænder giver en særlig høj mobilitet i kompakte produktionsmiljøer.
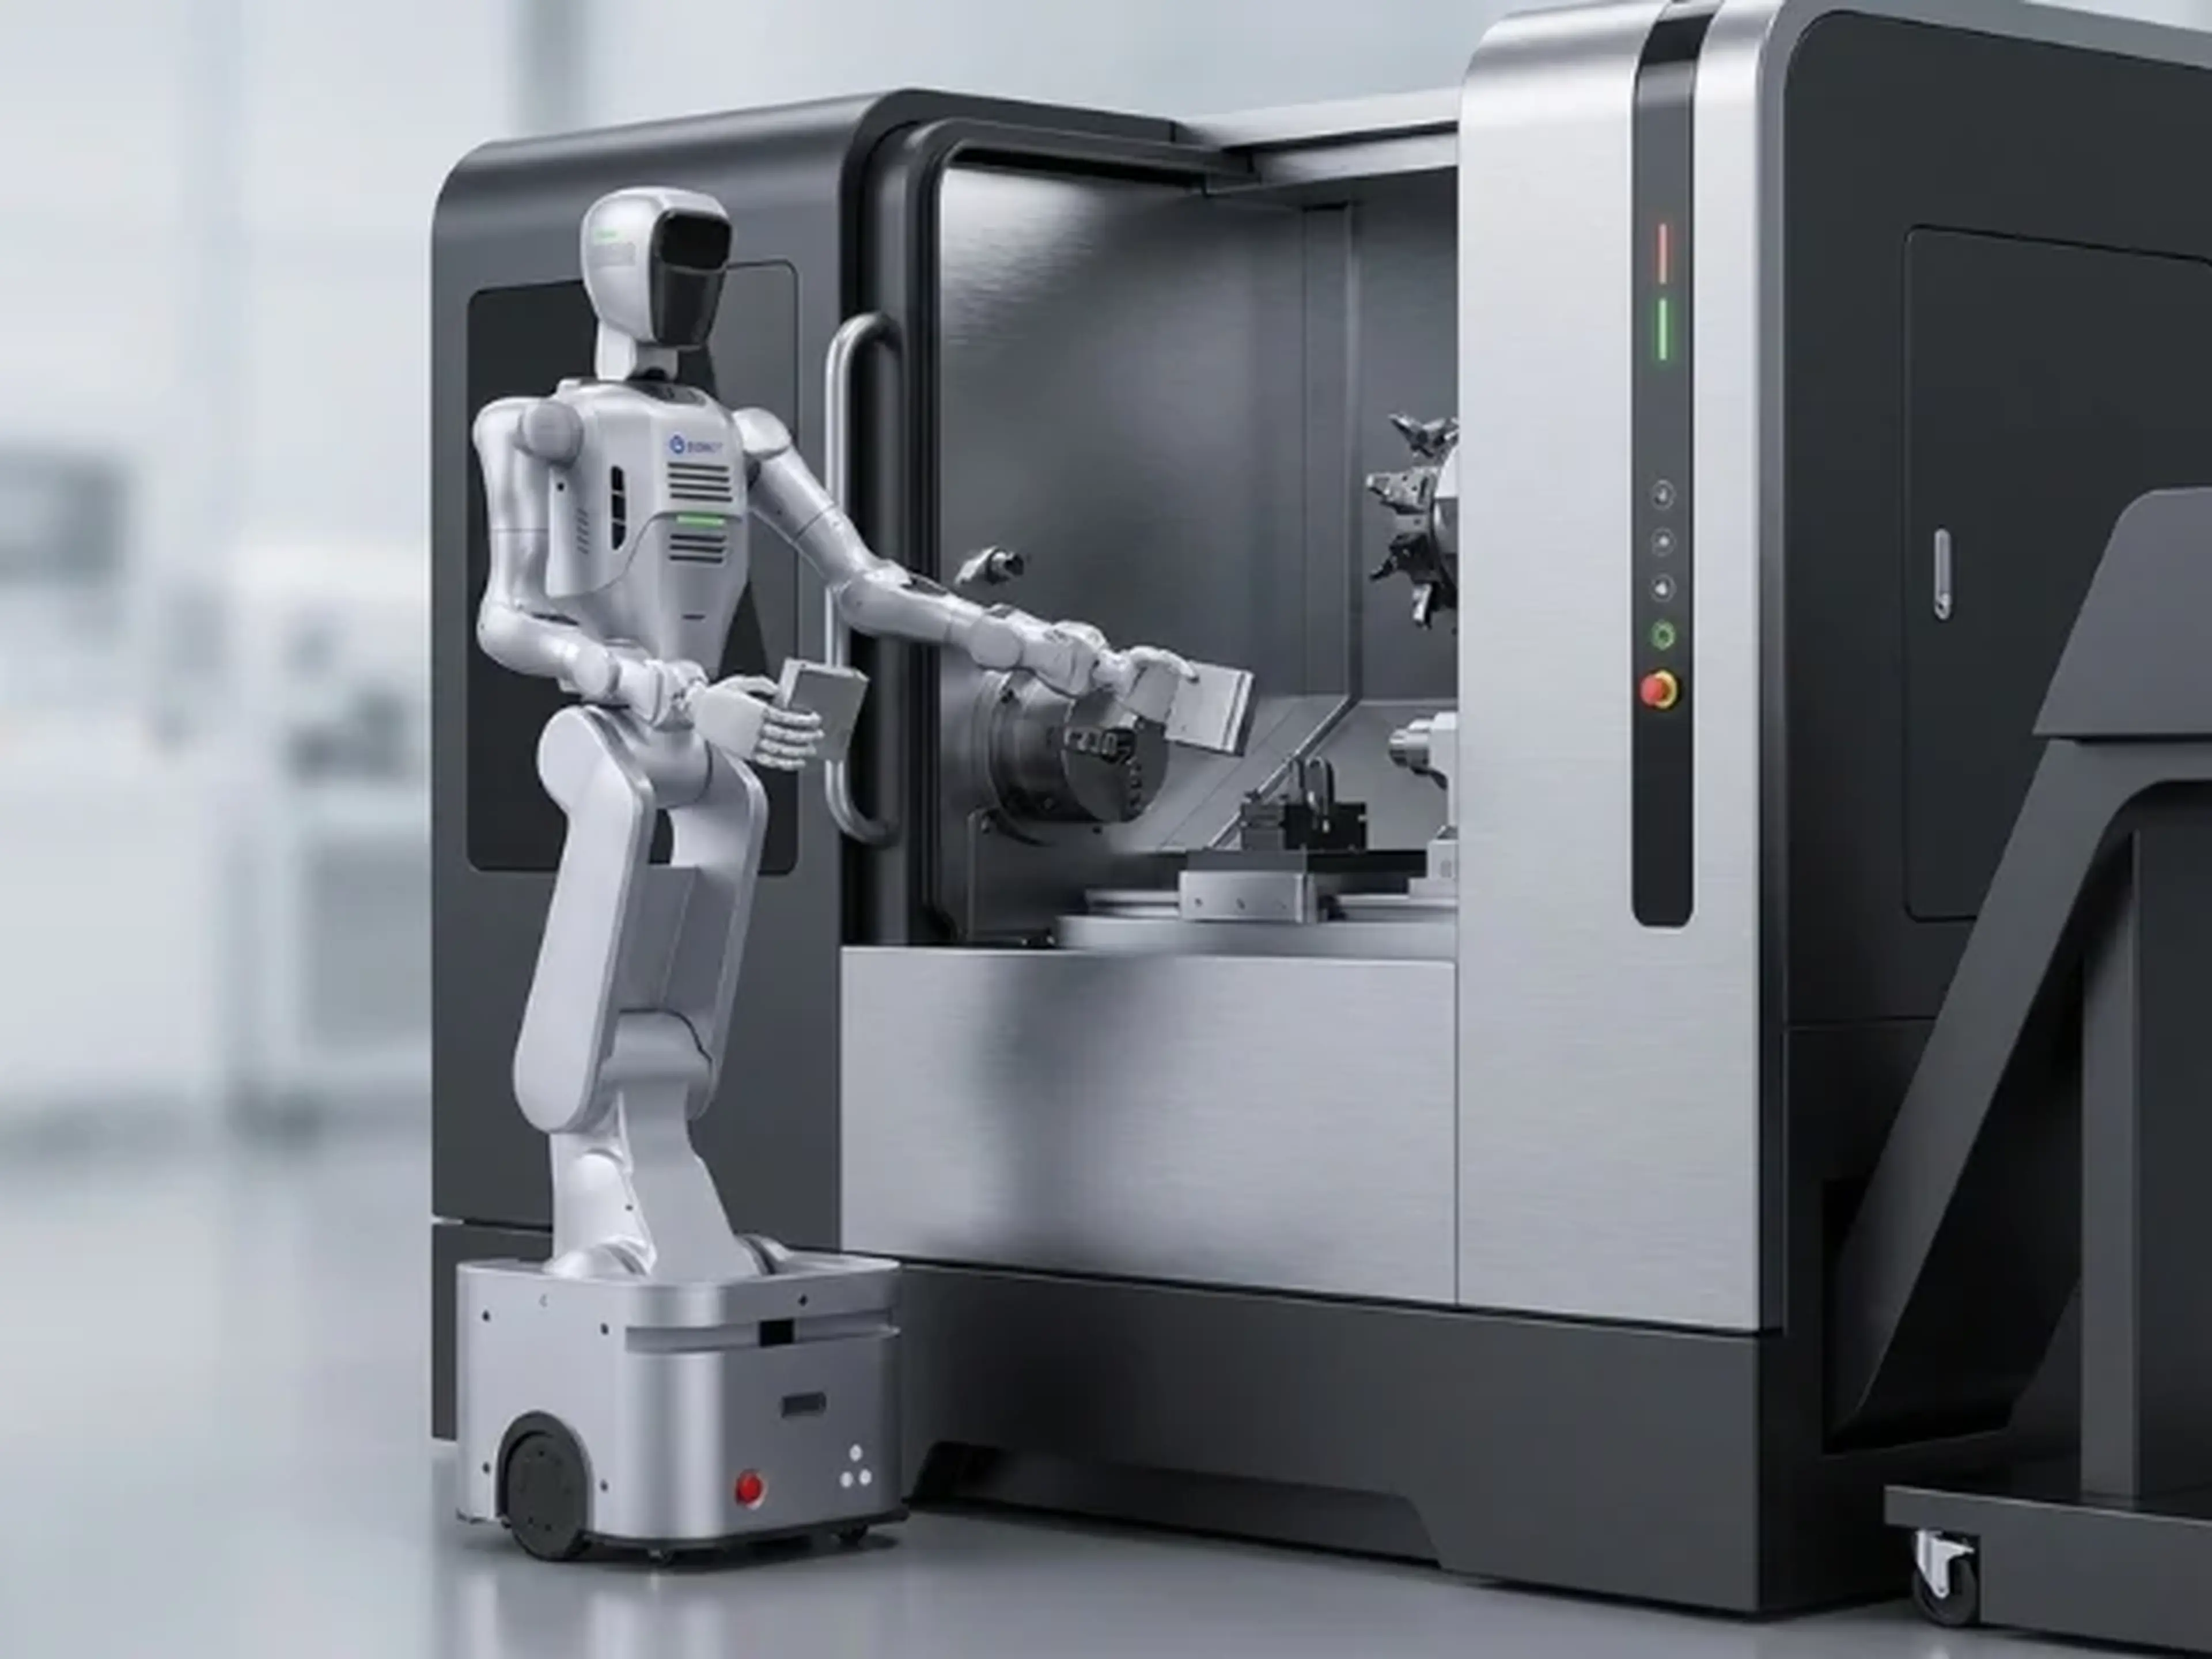
Autonom navigation i trange arbejdsområder
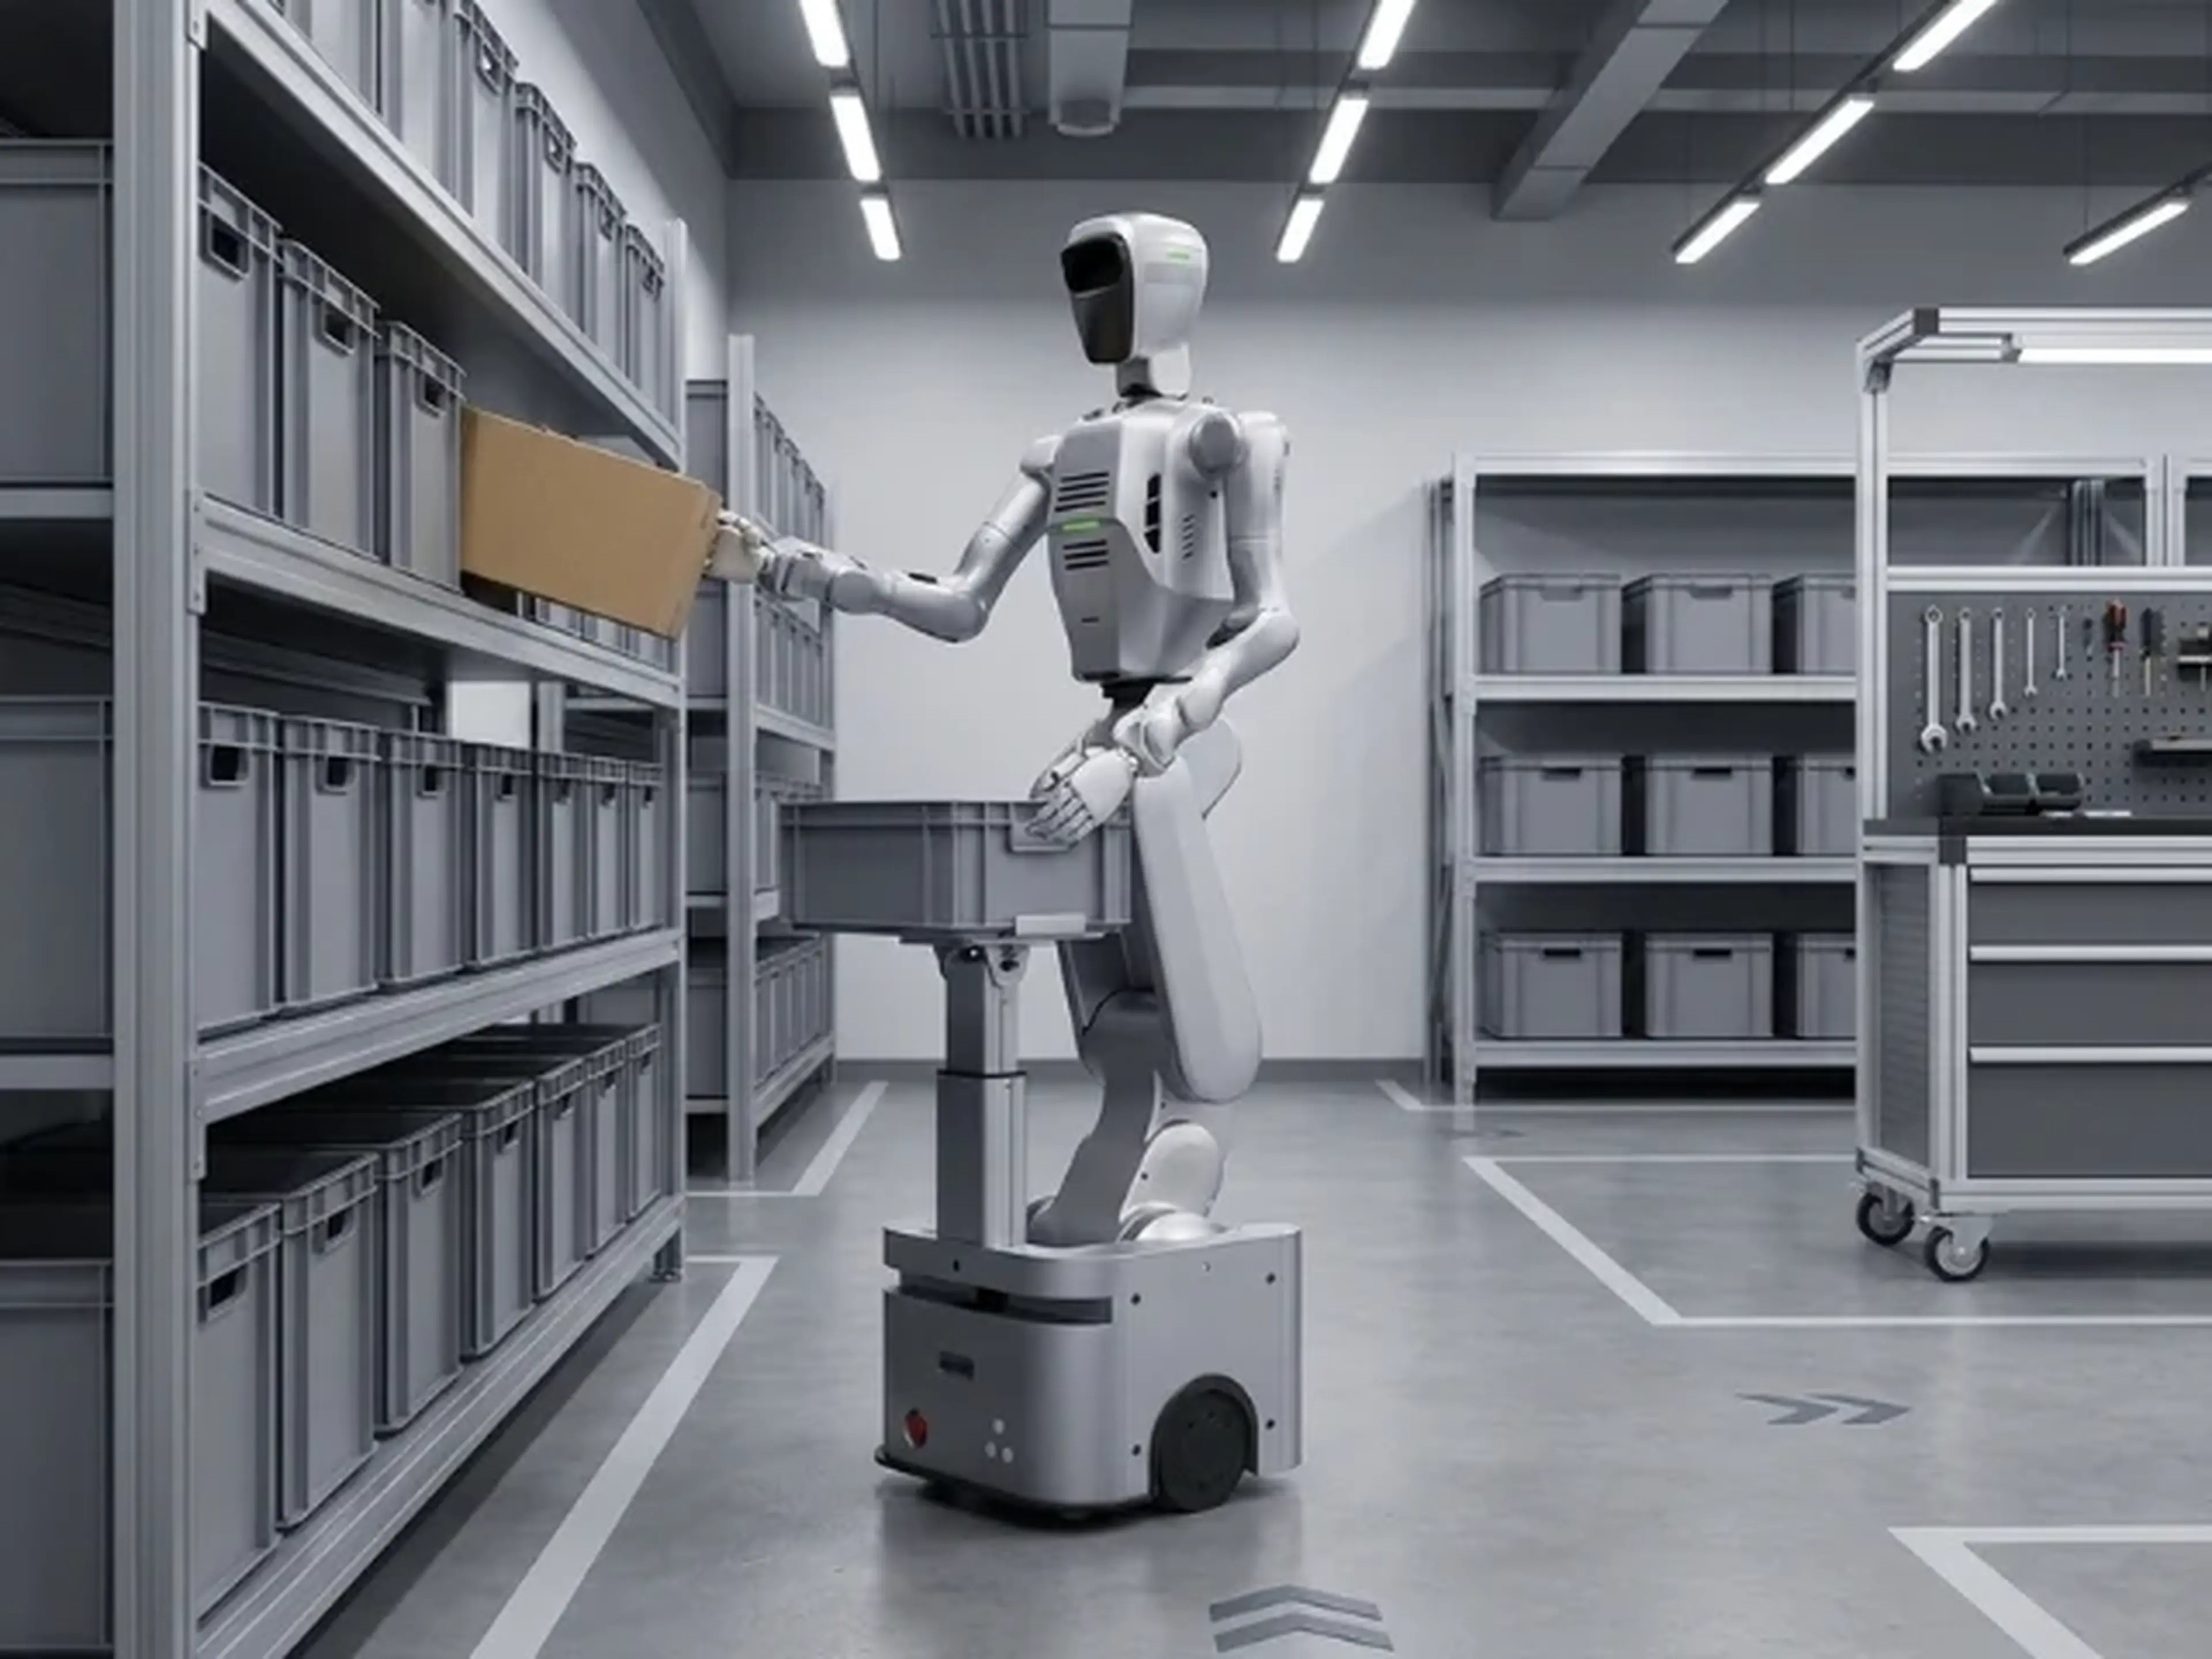
Den hjulbaserede platform er designet til drift på plane overflader indendørs og kombinerer LiDAR-baseret navigation med avanceret visuel perception. Et dybdekamera og et HD-stereokamera understøtter lokalisering, objektgenkendelse og opgaveudførelse. Ifølge producenten opnår robotten en navigationsnøjagtighed på ±10 mm og kan passere områder, der er ned til 500 mm brede. Det gør det muligt for en enkelt robot at betjene flere arbejdsstationer i en bygning uden at være afhængig af faste transportsystemer eller infrastruktur til materialetransport. Med kørehastigheder på op til 1,5 m/s er systemet velegnet til dynamisk materialeflow og serviceopgaver i produktion, laboratorier og forskningsmiljøer.
Kraftfuld AI-platform til udvikling og forskning
Kernen i ATOM-W er et højtydende onboard-computingsystem baseret på en Intel Core i9-processor med 24 kerner og 32 tråde. Computerplatformen suppleres af en GPU med en angivet FP32-ydelse på 41,15 TFLOPS. Det gør det muligt at behandle komplekse opgaver inden for perception, navigation, manipulationsplanlægning og AI-inferens direkte på robotten. Platformen understøtter også moderne robotmetoder som Vision-Language-Action-modeller (VLA), robot learning og læring fra demonstration. Offentligt tilgængelige SDK-, ROS 2- og URDF-ressourcer giver udviklere og forskere de værktøjer, der er nødvendige for effektivt at bygge, simulere, teste og implementere skræddersyede automatiseringsløsninger og softwareapplikationer.
Fleksibel integration og udvidelig systemarkitektur
ATOM-W er udviklet som en åben platform til robotudvikling og industriel automatisering. Via det tilgængelige SDK, ROS 2-support og URDF-ressourcer kan systemintegratorer nemt integrere robotten i skræddersyede software- og styringsmiljøer. Den modulære arkitektur understøtter udvidelse med valgfrie 6-DoF-hænder, ekstra dybdekameraer, sensorer på håndled eller talje samt kraft-/momentsensorer til avancerede manipulationsopgaver. Denne fleksibilitet gør det muligt at tilpasse platformen til en bred vifte af applikationer, herunder forskning, laboratorieautomatisering, maskinbetjening og materialehåndtering. For både virksomheder og universiteter giver det en skalerbar robotplatform, der kan udvikle sig i takt med projektkrav og applikationskompleksitet.
Solutions using this product
Book a free video call with our experts