 1 / 3
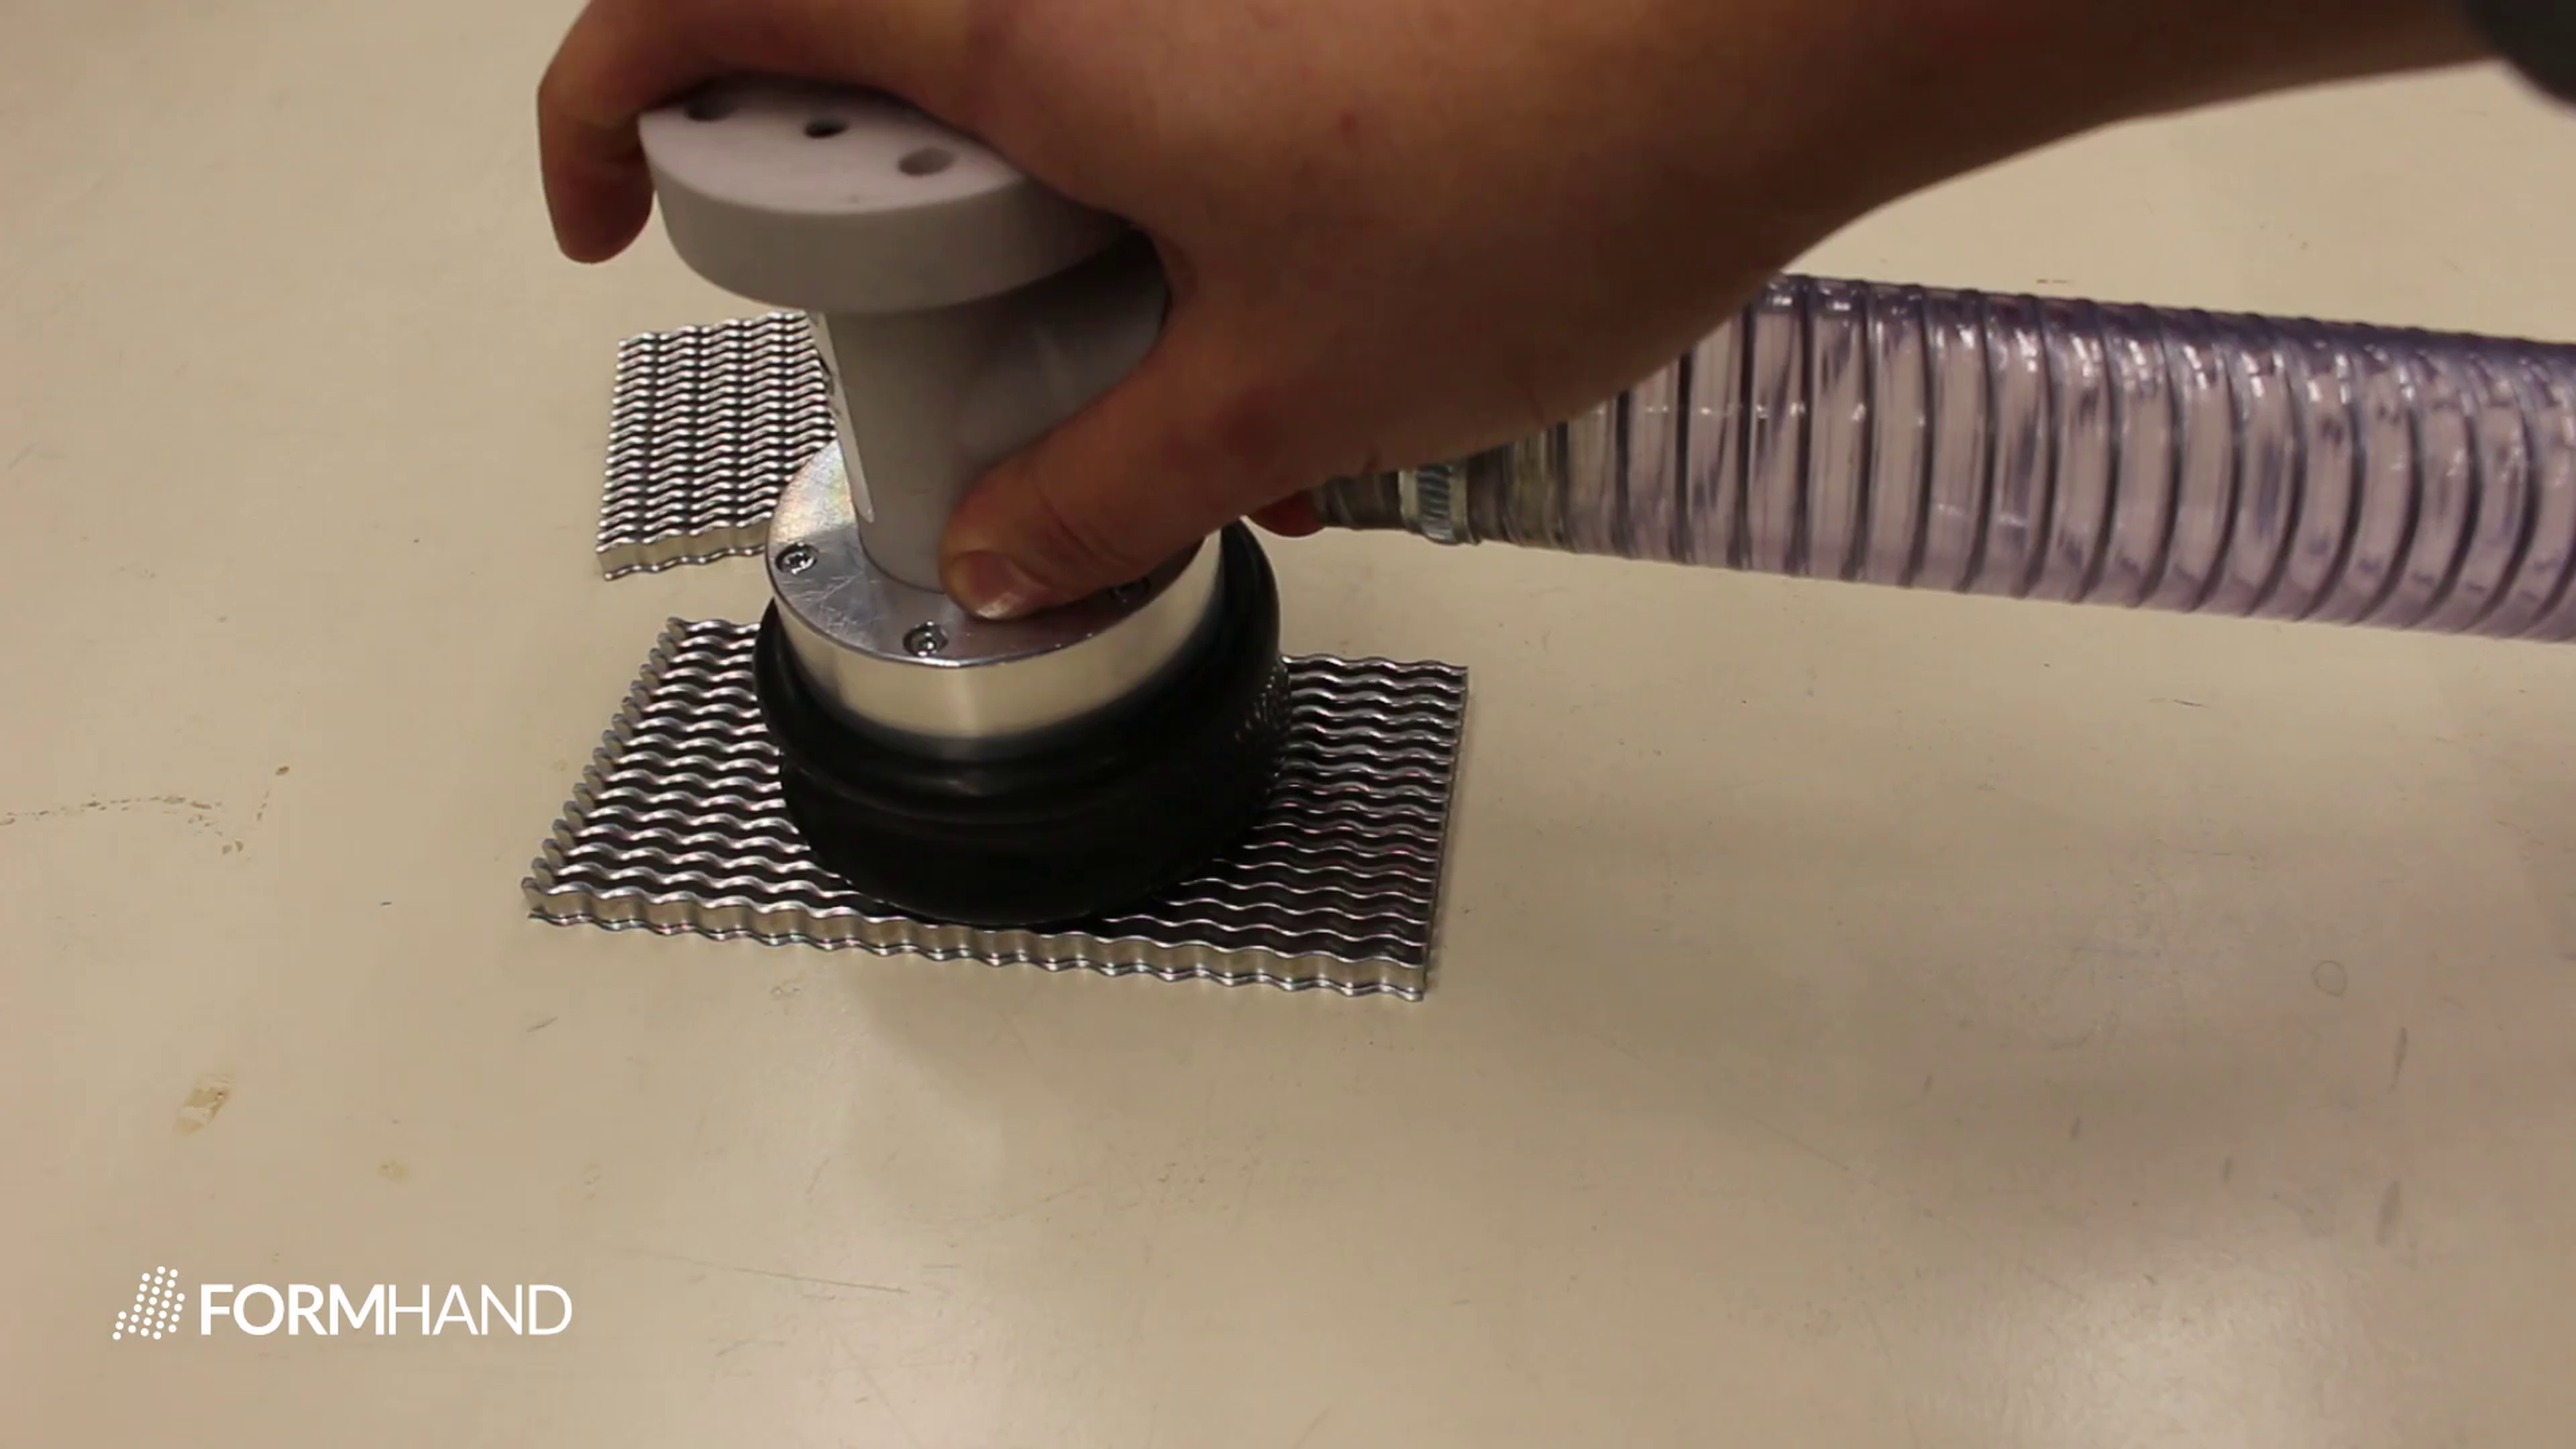
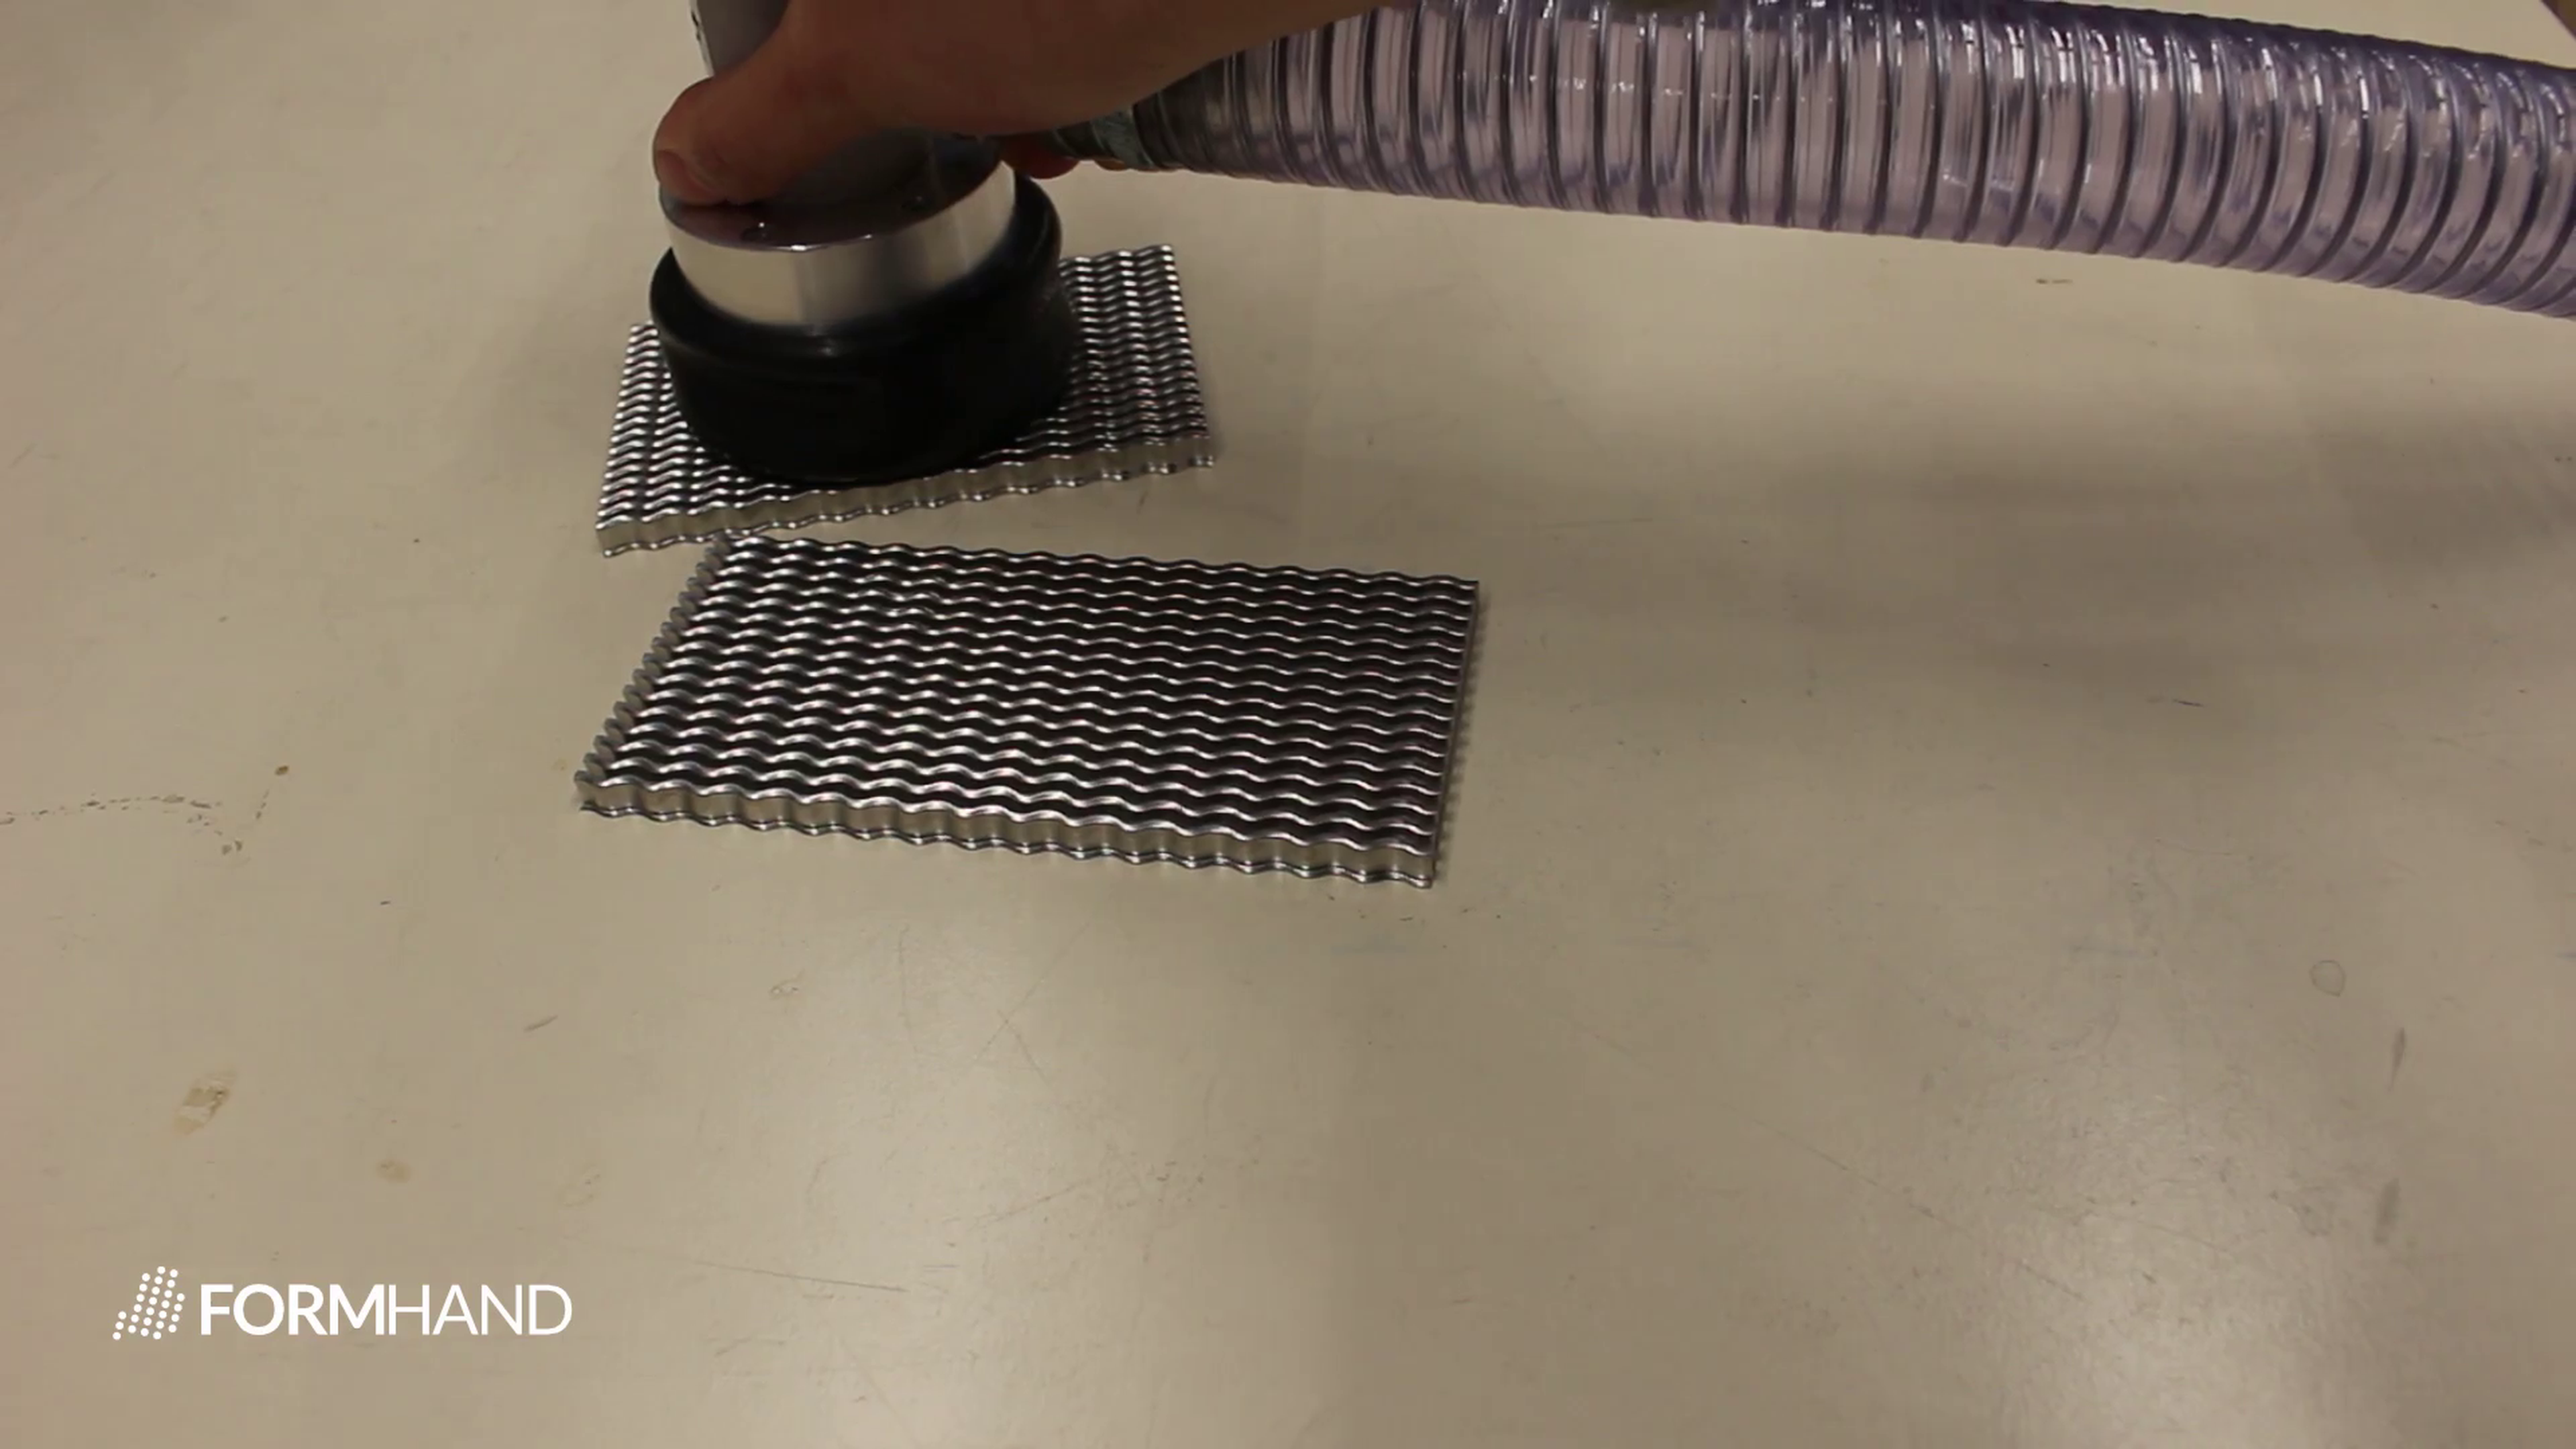
Formhand-griber tilpasser sig enhver overflade


Hardware Price:
Flexibility
high
Cost efficiency
high
Characteristic
Precise
FORMHAND-griber: Alsidig og omkostningseffektiv end-effector til kollaborative anvendelser
Håndtering af forskelligartede og komplekse objekter kræver ofte specialiserede gribere, hvilket øger opsætningsomkostninger og kompleksitet. FORMHAND-griberen ændrer denne proces med sin unikke gribepude, der er fyldt med frit bevægeligt granulat. Dette innovative design tilpasser sig problemfrit forskellige overflader og gør det muligt at håndtere forskellige former og teksturer uden behov for flere gribere. Gribepuden kan tilpasses ved hjælp af specifikke granulater, så ydeevnen optimeres for hver enkelt anvendelse, samtidig med at der spares omkostninger til specialløsninger og ekstra udstyr.
Hvad er anvendelsen?
FORMHAND-griberen er ideel til håndtering af mange forskellige objekter i kollaborative robotsystemer og passer til brancher fra produktion til logistik.
Hvilke fordele har løsningen?
Omkostningsbesparelser: Fjerner behovet for dedikerede og dyre specialgribere.
Tilpasningsevne: Håndterer forskellige former og overflader med tilpassbare granulatfyldninger.
Kollaborationsvenlig: Integreret design til sikker brug i kollaborative miljøer.
Hvilke fordele har griberen?
Griberen leverer fleksibel og effektiv ydeevne:
Høj alsidighed: Kan løfte op til 2 kg med sit mindste modul.
Overfladetilpasning: Granulatet tilpasser sig komplekse objekter uden problemer.
Nem integration: Passer problemfrit ind i eksisterende kollaborative robotsystemer.
Sådan forandrer FORMHAND-teknologi materialehåndtering
FORMHAND-griberen er en skalerbar og effektiv løsning til robotopgaver, der kræver alsidighed og tilpasningsevne. Det omkostningsbesparende design og evnen til at gribe forskellige objekter gør den til et værdifuldt supplement i kollaborative automatiseringssystemer og gør det muligt for virksomheder at øge produktiviteten og samtidig reducere den operationelle kompleksitet.
1 Component