Astribot S1 | Humanoid robot | 14 DOF
Astribot S1
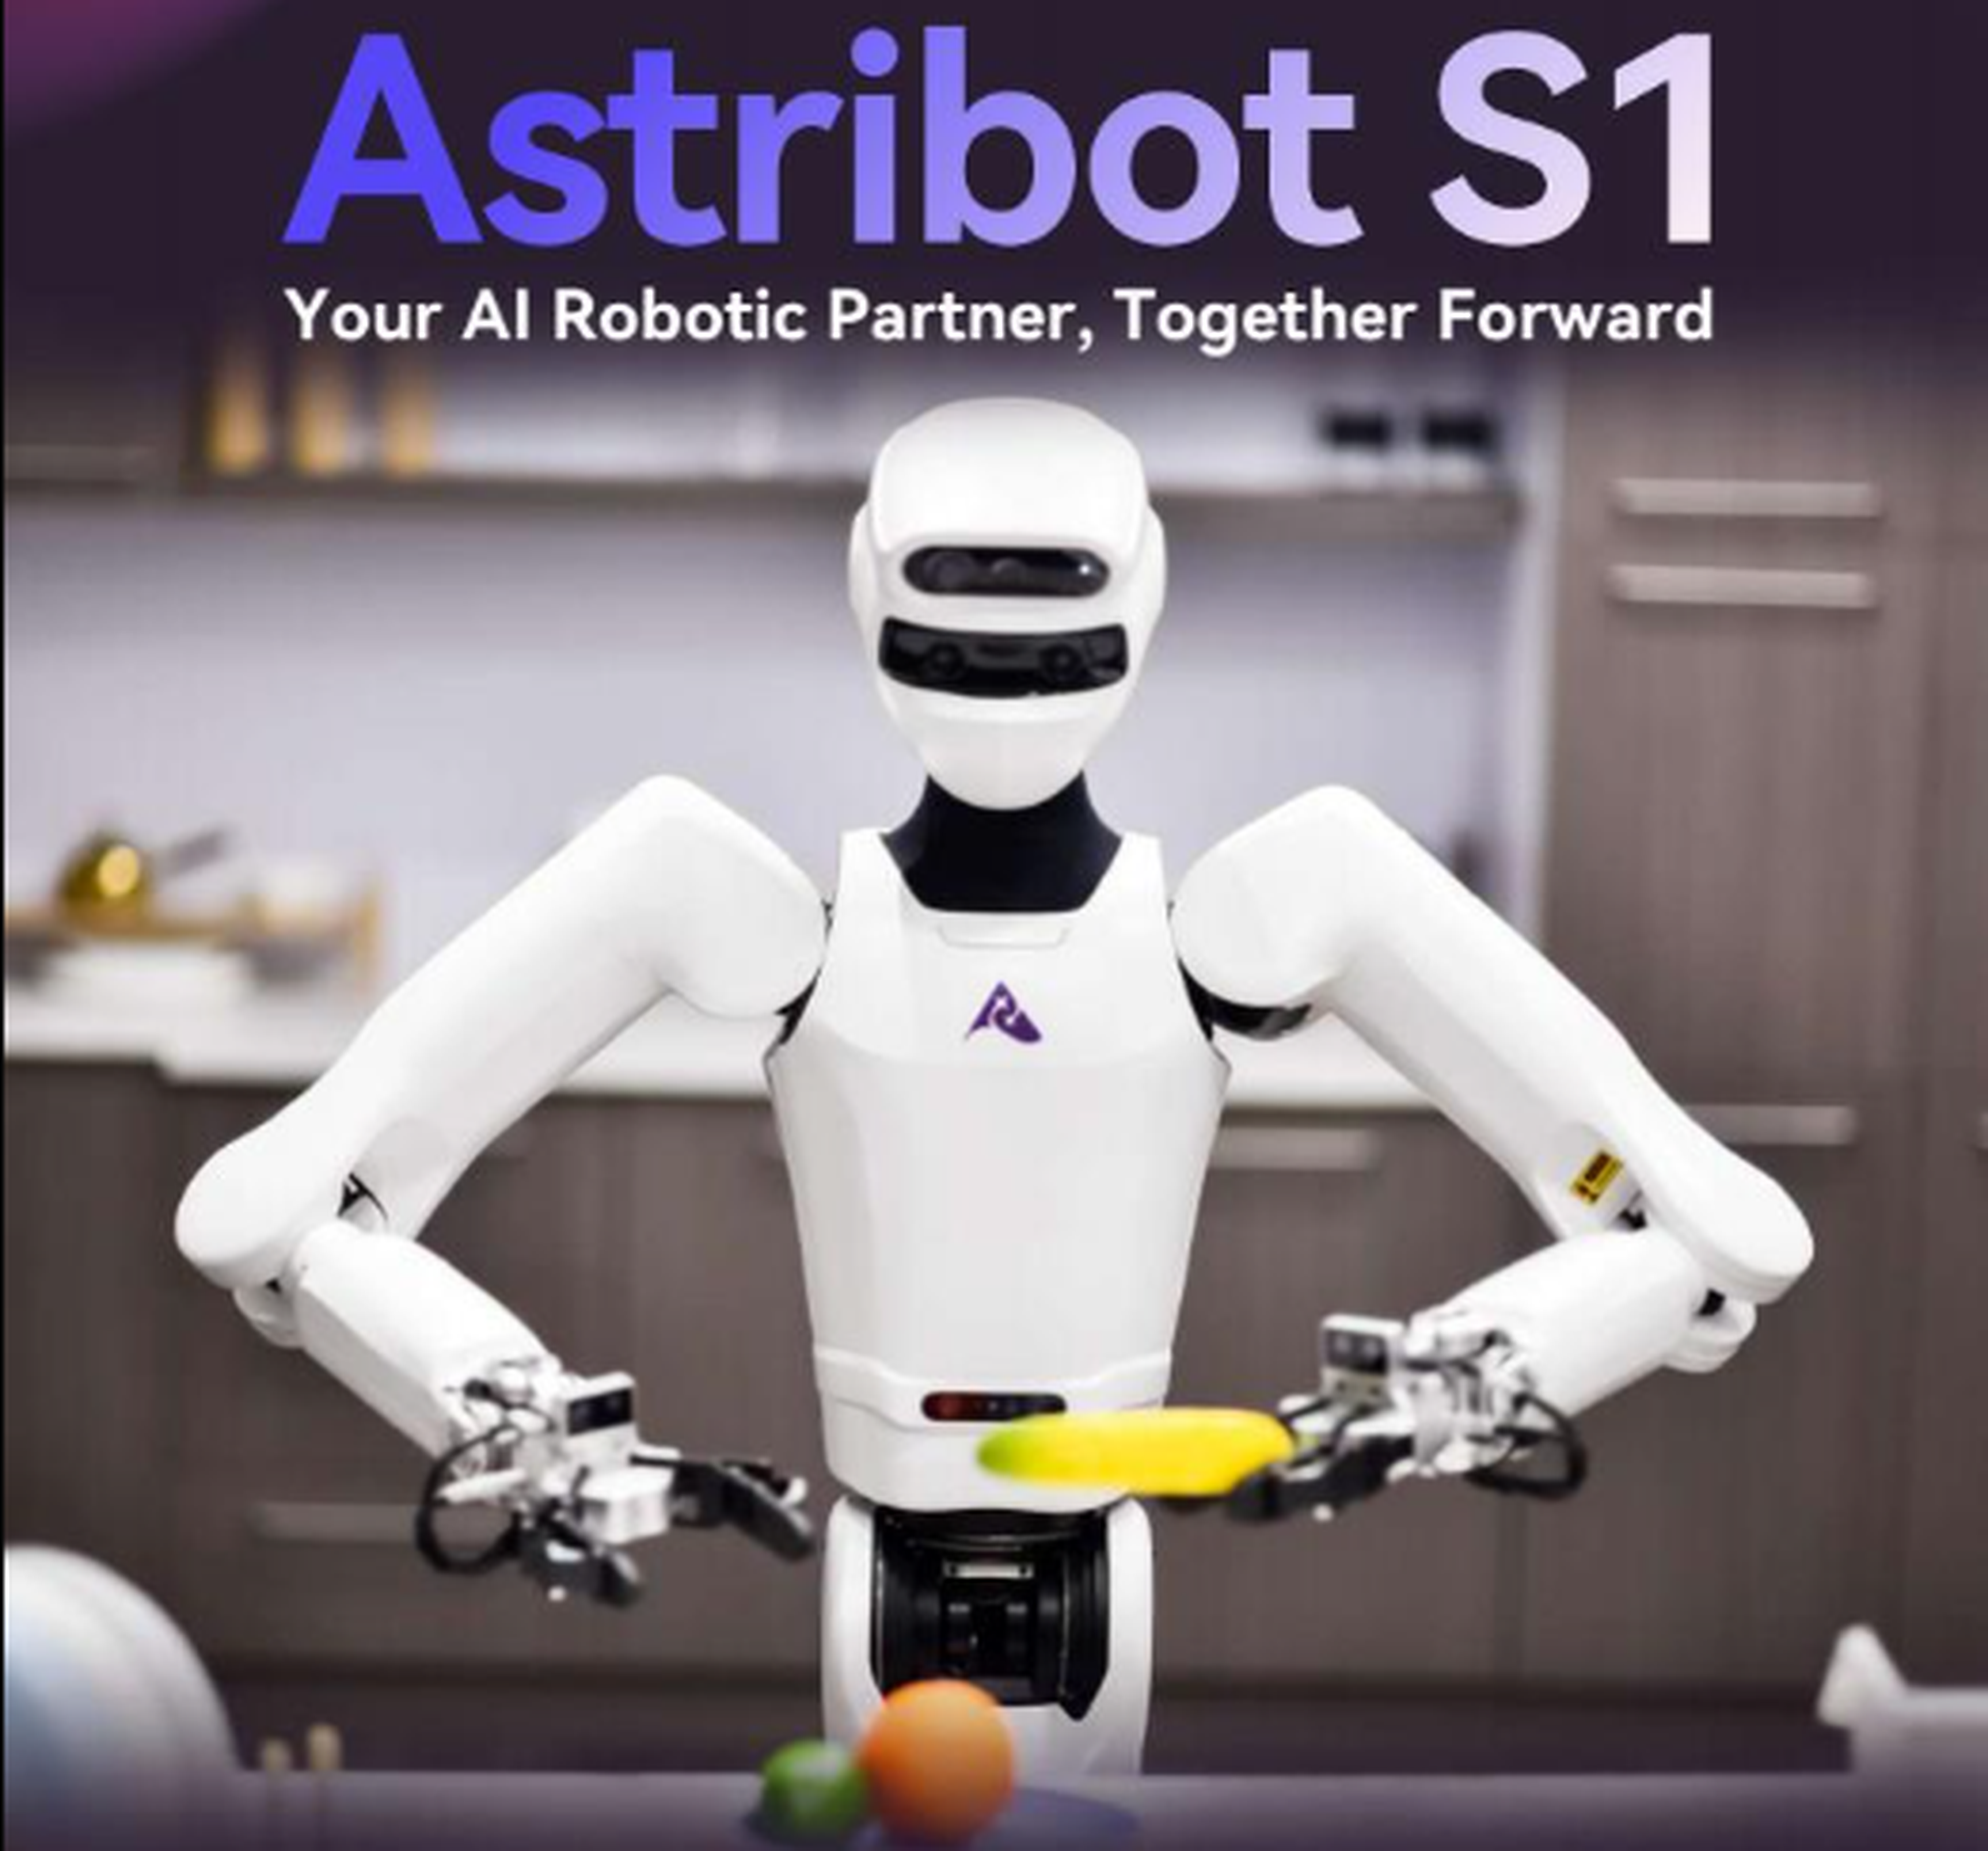
Astribot S1 er en humanoid robotplatform udviklet til forskning, AI-udvikling og avancerede automatiseringsopgaver. Med 23 frihedsgrader, to 7-aksede robotarme, en mobil base og en nyttelast på 5 kg pr. arm kan den udføre komplekse menneskelignende bevægelser og manipulationsopgaver. Integrerede RGB-D-kameraer, stereovisionssystemer og LiDAR-sensorer giver en omfattende opfattelse af omgivelserne. Kombineret med VR-baseret indsamling af bevægelsesdata er Astribot S1 ideelt egnet til embodied AI-forskning, teleoperation, udvikling af intelligent robotteknologi samt næste generations service- og assistanceopgaver.
Highlights
Tekniske højdepunkter for Astribot S1
Astribot S1 er en mobil humanoid robotplatform udviklet til avanceret manipulation, AI-baseret automatisering og anvendelser inden for embodied intelligence. Systemet kombinerer en toarmsarkitektur med i alt 23 frihedsgrader, herunder 7 frihedsgrader pr. arm, en torso med 4 frihedsgrader, et hoved med 2 frihedsgrader samt et mobilt chassis med omnidirektionel bevægelse. Hver arm understøtter en kontinuerlig nyttelast på 5 kg, mens robotten opnår end-effector-hastigheder på over 10 m/s og accelerationer over 100 m/s². Et integreret sensorsæt bestående af RGB-D-kameraer, stereovisionskameraer og to LiDAR-systemer muliggør opfattelse af omgivelserne og interaktion med objekter. Platformen understøtter desuden VR-baseret indsamling af bevægelsesdata for hele kroppen til trænings- og teleoperationsformål.
Hvilke anvendelser er Astribot S1 egnet til?
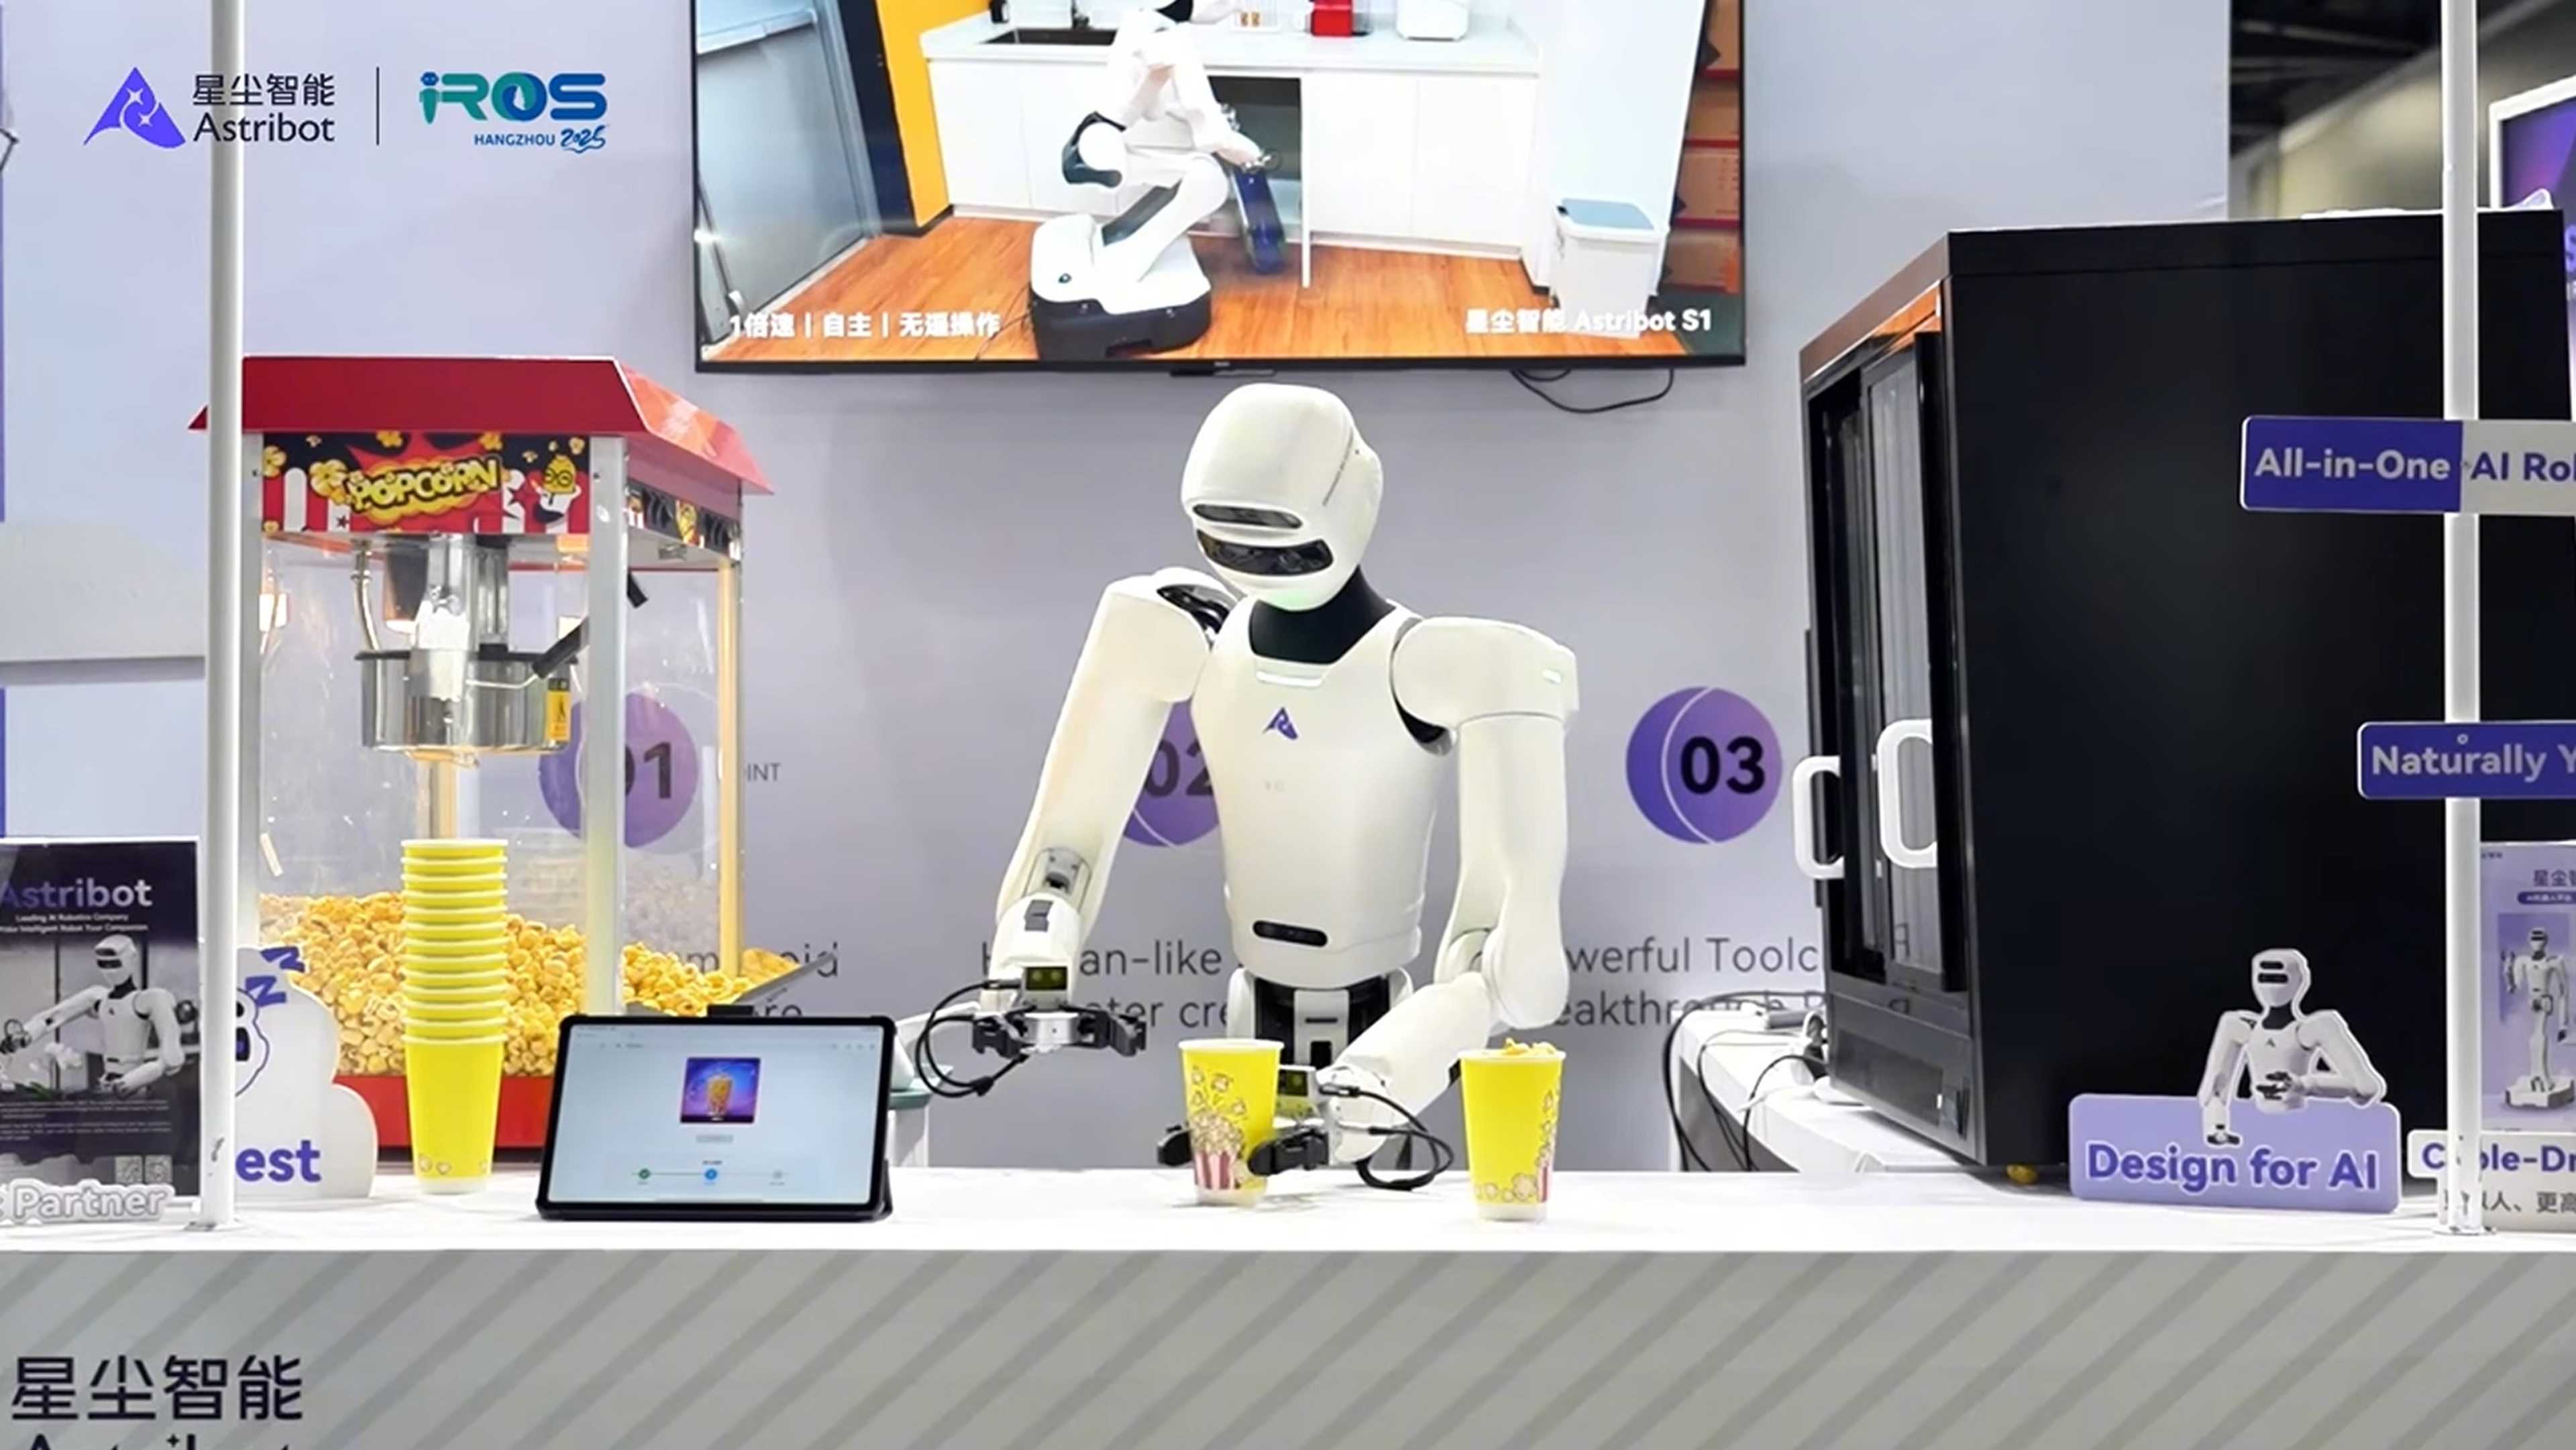
Astribot S1 er udviklet til forskning, AI-udvikling, servicerobotik, menneske-robot-interaktion og avancerede automatiseringsscenarier, der kræver toarmsmanipulation og autonom mobilitet. Typiske anvendelser omfatter laboratorieforskning, udvikling af embodied AI, dataindsamling til maskinlæring, servicemiljøer, logistikopgaver, inspektionsprocesser og demonstrationsprojekter inden for næste generations robotteknologi. Kombinationen af to 7-aksede arme, mobil navigation, RGB-D-vision og LiDAR-baseret miljøsensorik gør det muligt for robotten at udføre komplekse opgaver, der kræver koordinerede bevægelser, objektgenkendelse og interaktion med dynamiske omgivelser. Platformen er særligt velegnet til organisationer, der udvikler intelligente robotsystemer frem for traditionelle industrielle produktionsprocesser.
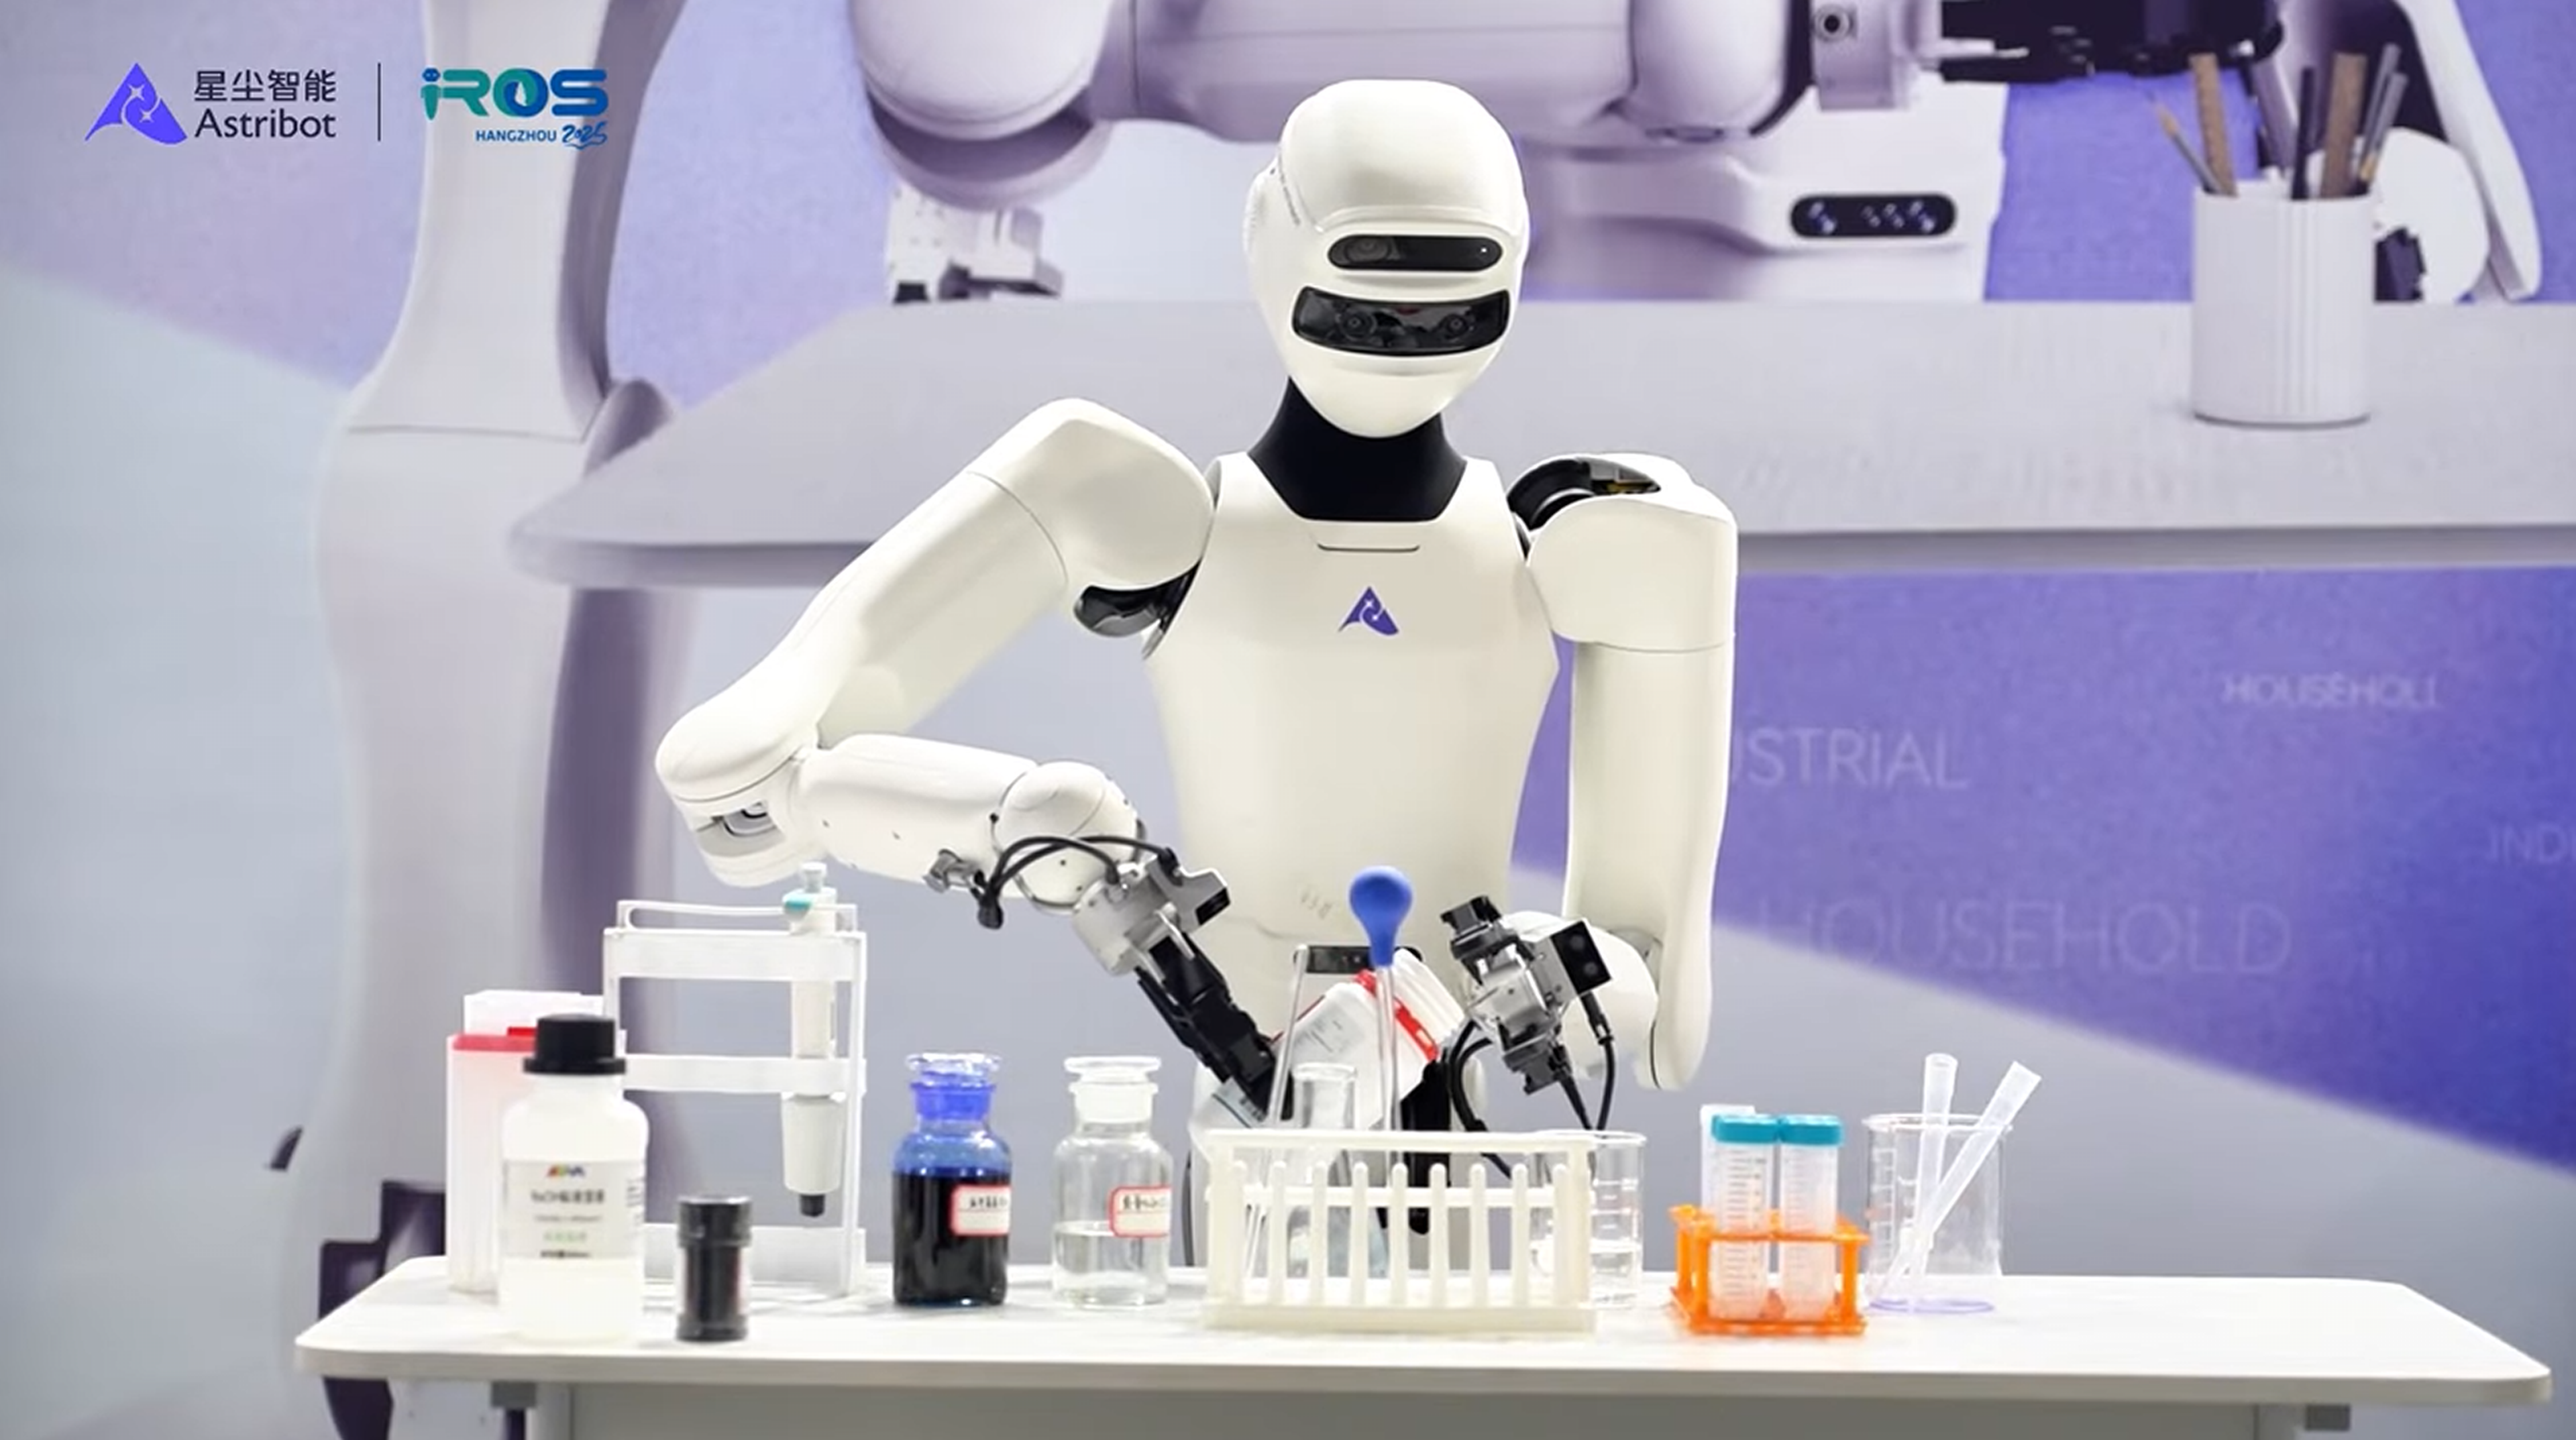
Sådan opsætter og programmerer du Astribot S1
Astribot S1 er udviklet til forskning, AI-udvikling, servicerobotik, menneske-robot-interaktion og avancerede automatiseringsscenarier, der kræver toarmsmanipulation og autonom mobilitet. Typiske anvendelser omfatter laboratorieforskning, udvikling af embodied AI, dataindsamling til maskinlæring, servicemiljøer, logistikopgaver, inspektionsprocesser og demonstrationsprojekter inden for næste generations robotteknologi. Kombinationen af to 7-aksede arme, mobil navigation, RGB-D-vision og LiDAR-baseret miljøsensorik gør det muligt for robotten at udføre komplekse opgaver, der kræver koordinerede bevægelser, objektgenkendelse og interaktion med dynamiske omgivelser. Platformen er særligt velegnet til organisationer, der udvikler intelligente robotsystemer frem for traditionelle industrielle produktionsprocesser.
Solutions using this product
Downloads
Book a free video call with our experts