ReBeL Cobot inkl. syvende akse | 7 DOF | 1500mm | 2kg
Variants: 2000 mm
ReBeL Cobot med syvende akse til udvidet automatisering
Denne alt-i-en-pakke kombinerer ReBeL Cobot (4, 5 eller 6 DOF) med en syvende akse: en drylin® ZLW-20200 tandremstrukket linearakse med op til 3000 mm slaglængde. Systemet giver op til 5800 mm rækkevidde (afhængigt af konfiguration), 2 kg nyttelast og ±1 mm gentagelsesnøjagtighed.
Styres via igus® Robot Control med direkte CAN-bus-integration. Den syvende akse kan synkroniseres med robotten som ekstern akse. Understøttede protokoller: Modbus TCP/IP, ROS, CANopen, digitale I/O'er. Softwaren er gratis tilgængelig.
Typiske anvendelser: pick & place, kvalitetskontrol, maskinbetjening, håndtering af store emner eller flere stationer. Perfekt til SMV'er, produktion, logistik og laboratorieautomatisering.
Highlights
Bundtet med 7. akse til igus ReBeL!
Udvid arbejdsområdet for din ReBeL på kort tid. Med vores 7. akse, som kan bruges individuelt og fleksibelt, kan du øge aktionsradius for din ReBeL til op til 5.800 mm! (afhængigt af den tekniske dimensionering) Uanset om det er over hovedet eller vandret, er begge dele mulige takket være vores drylin® tandremakse ZLW-20200, og det med lang levetid og vedligeholdelsesfri drift. Takket være vores tribologisk optimerede plastmaterialer er der ikke behov for ekstra smøring.
Styring
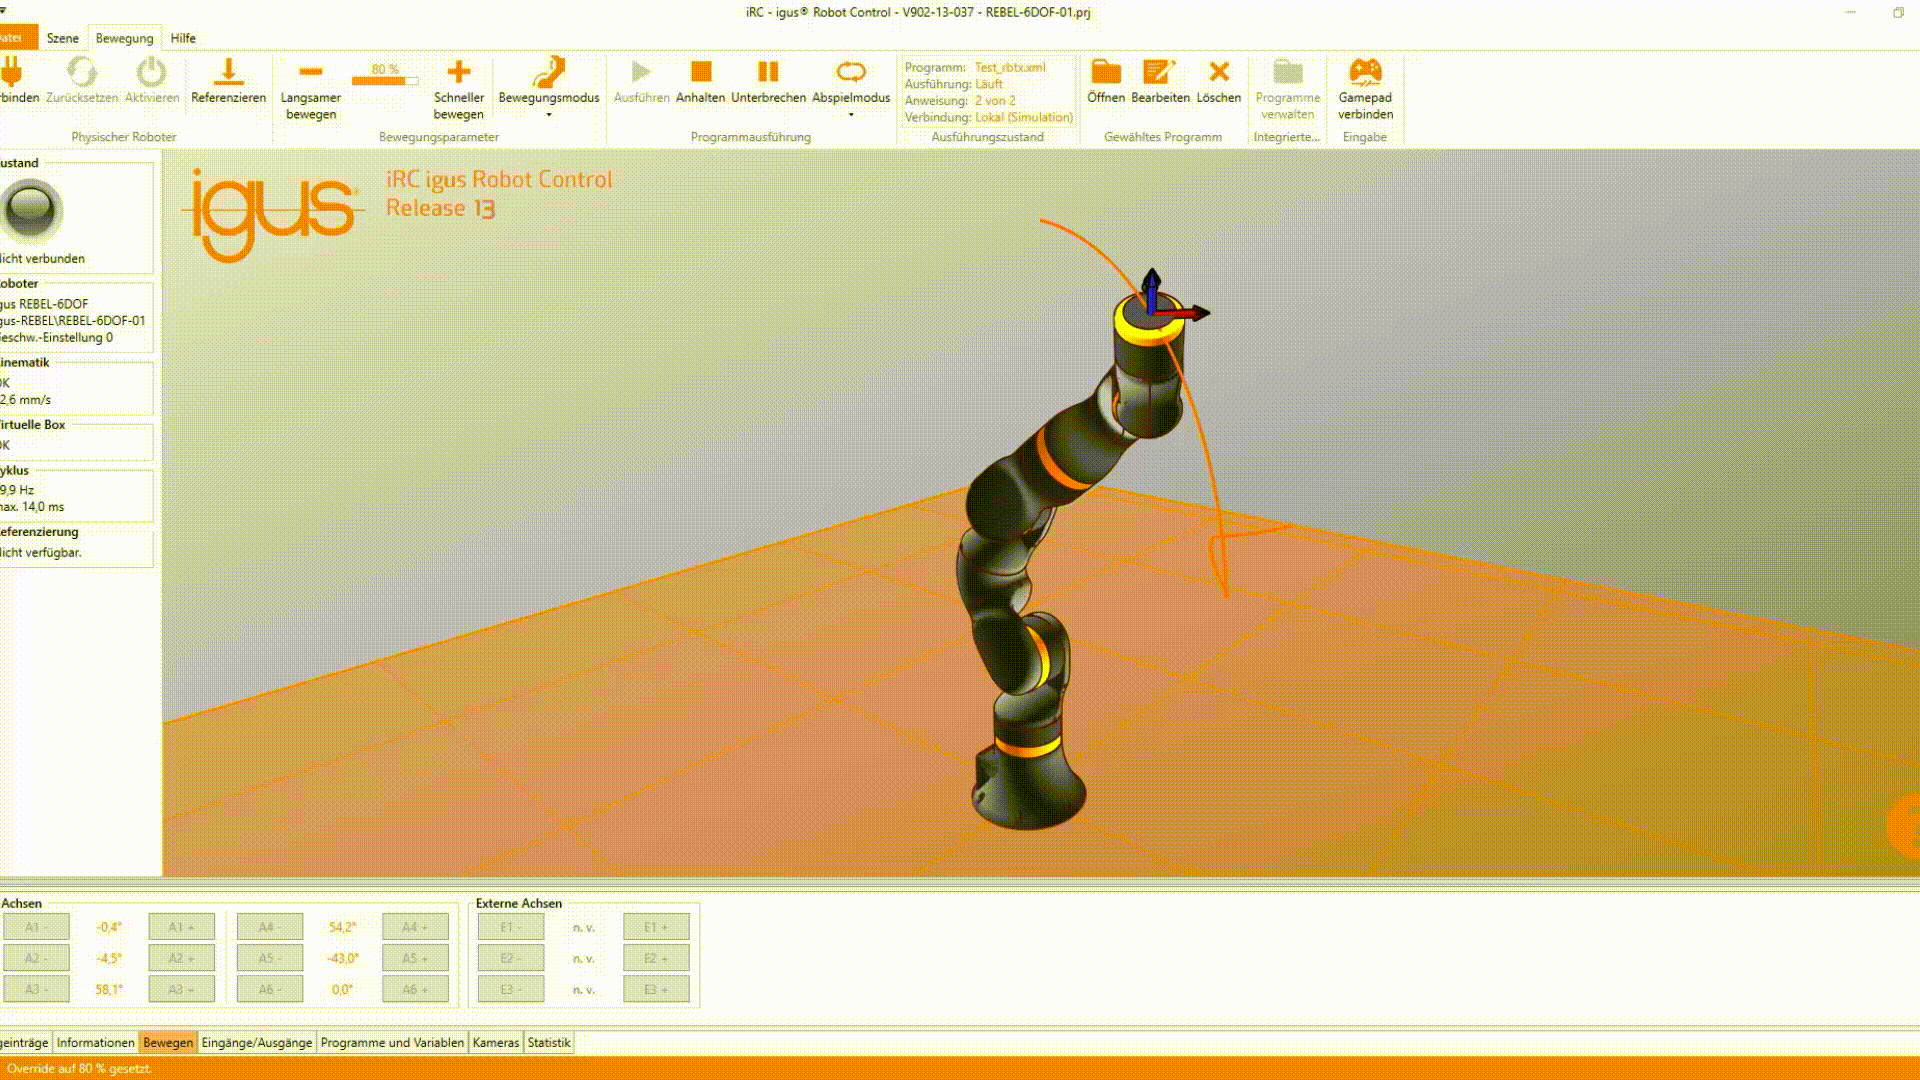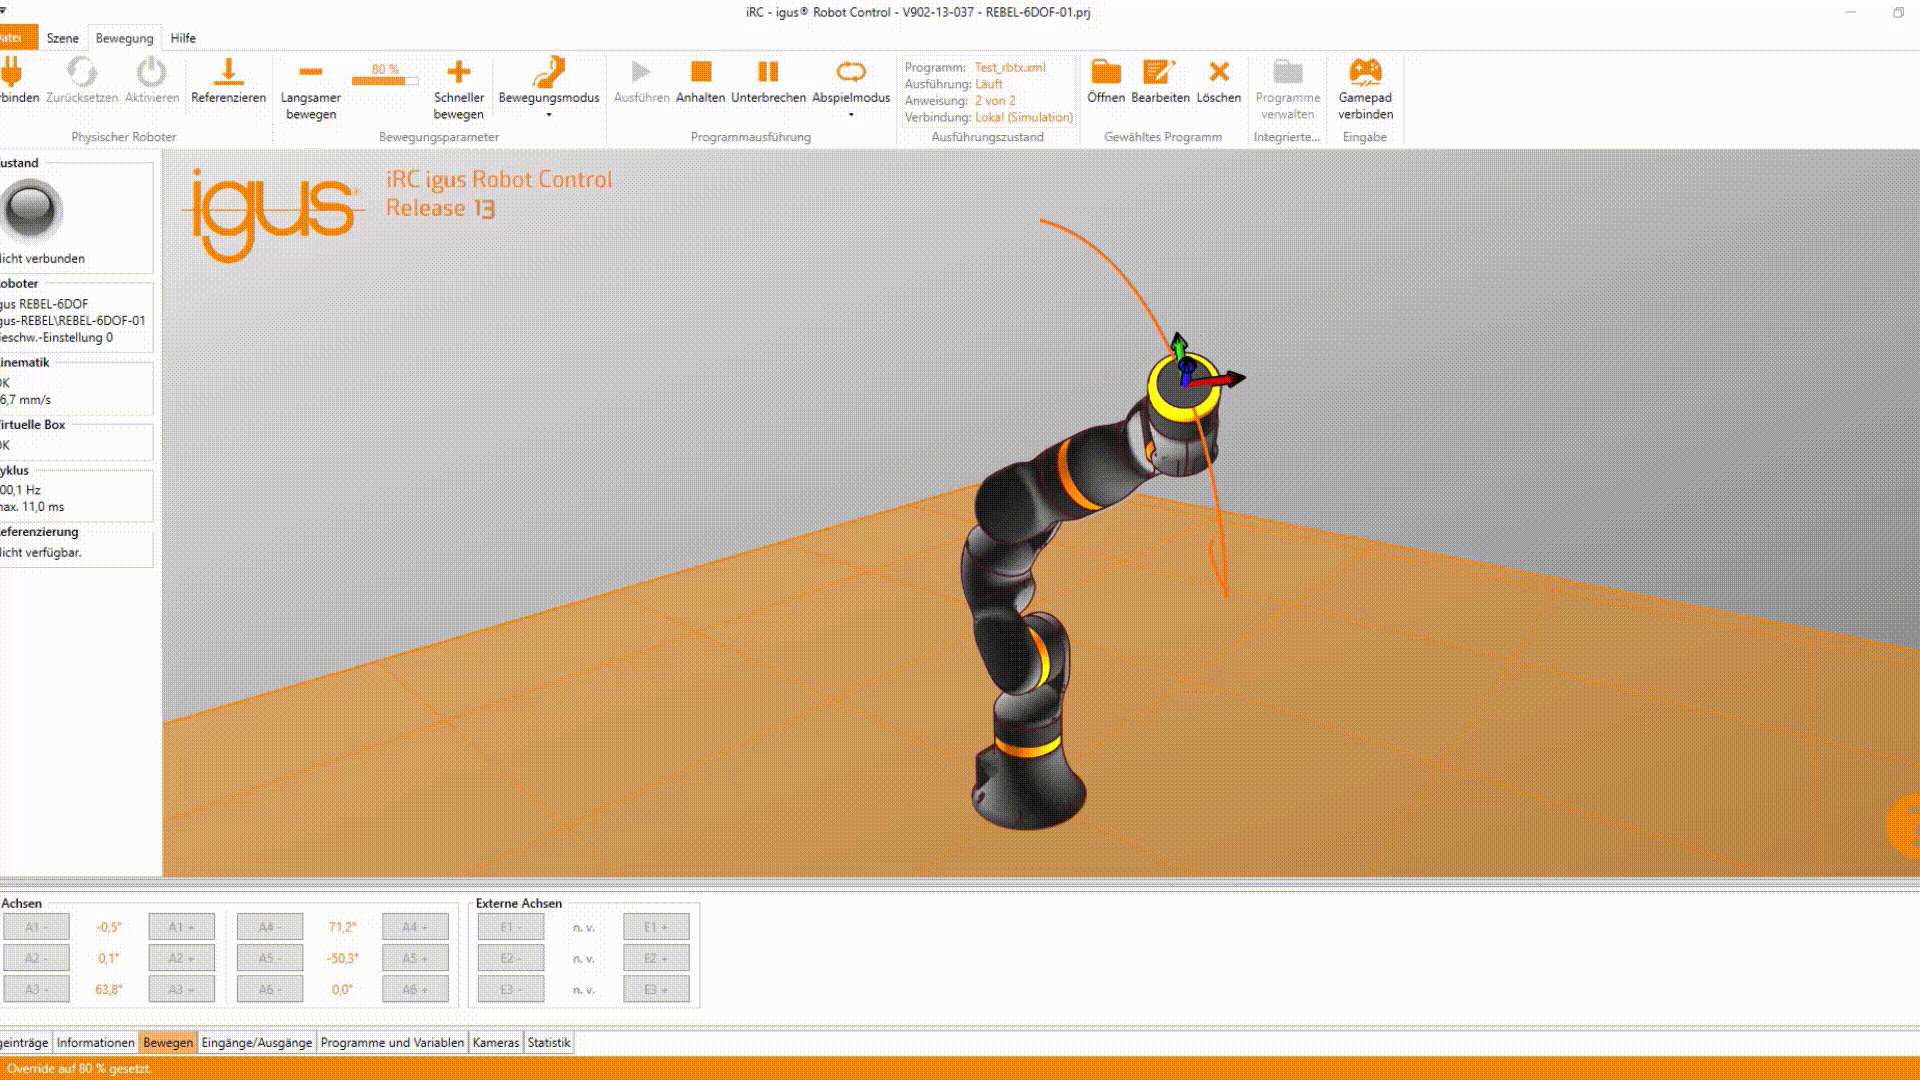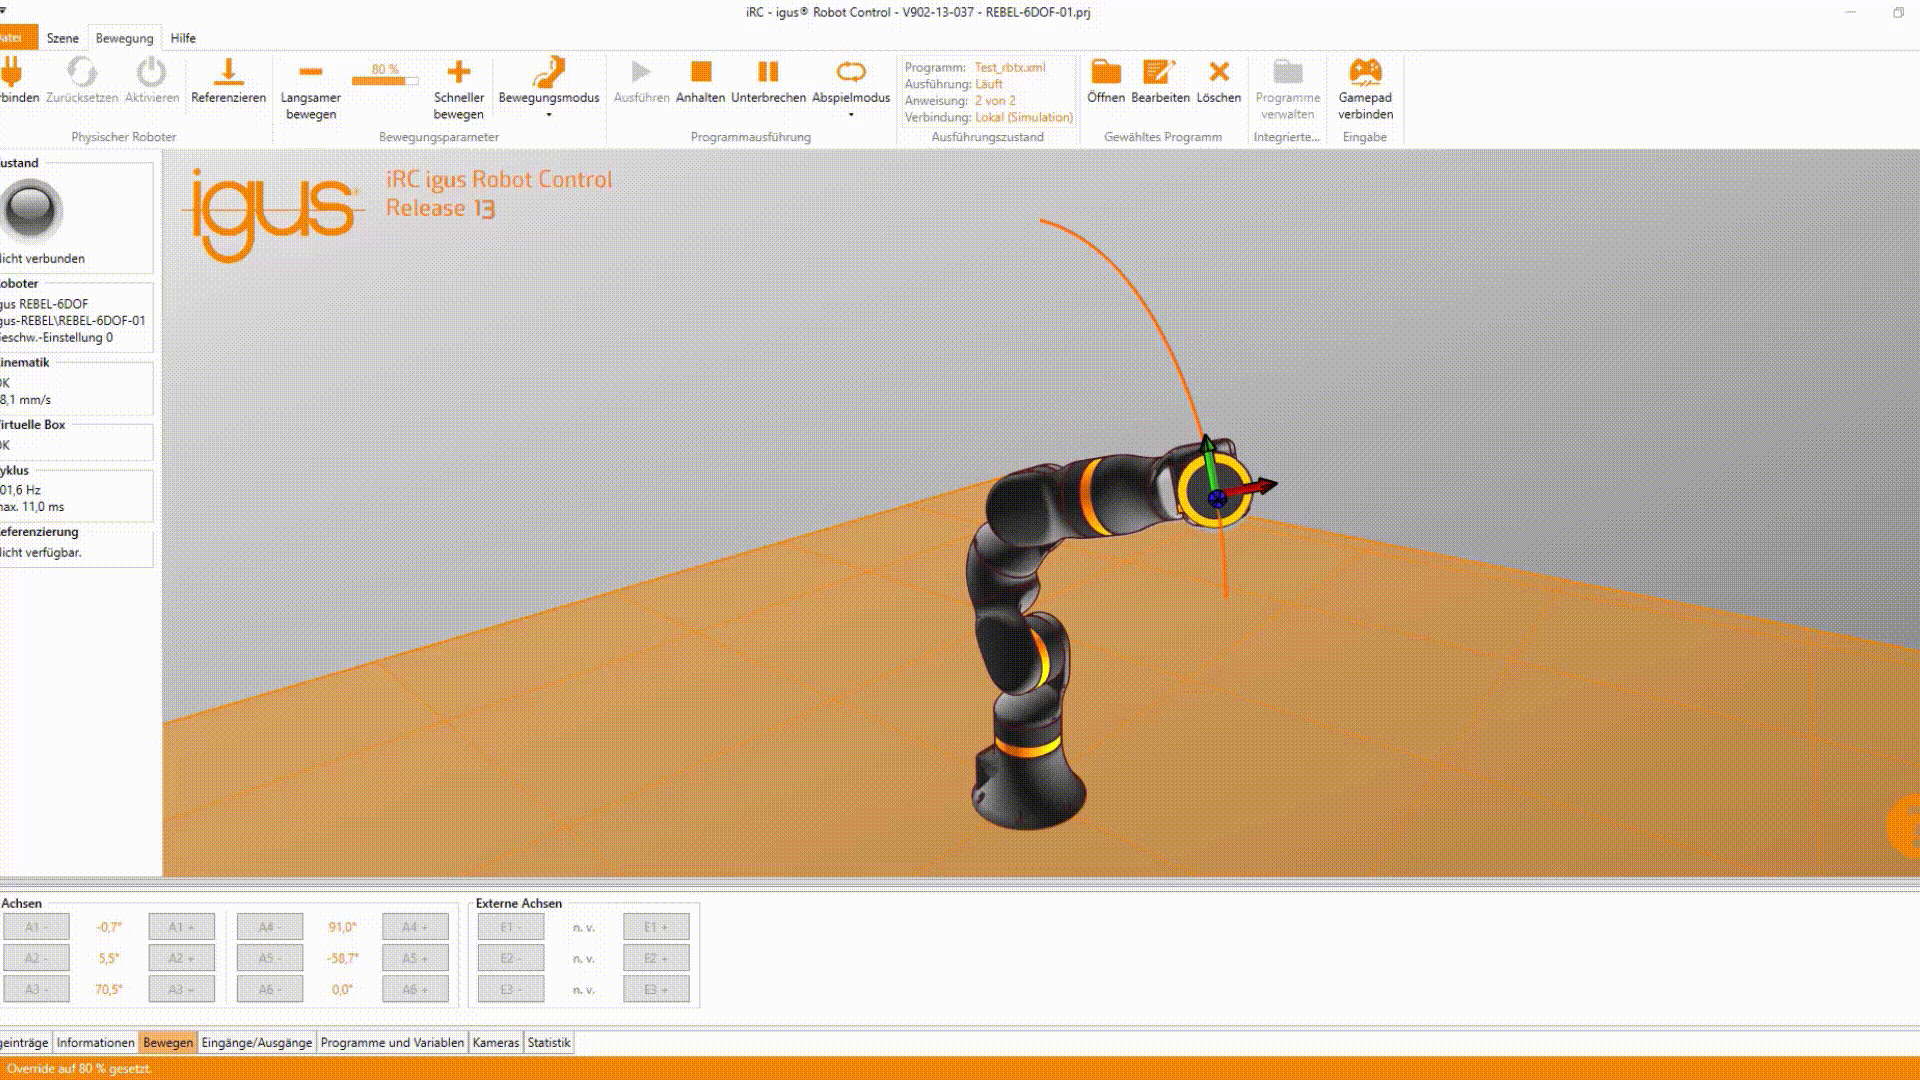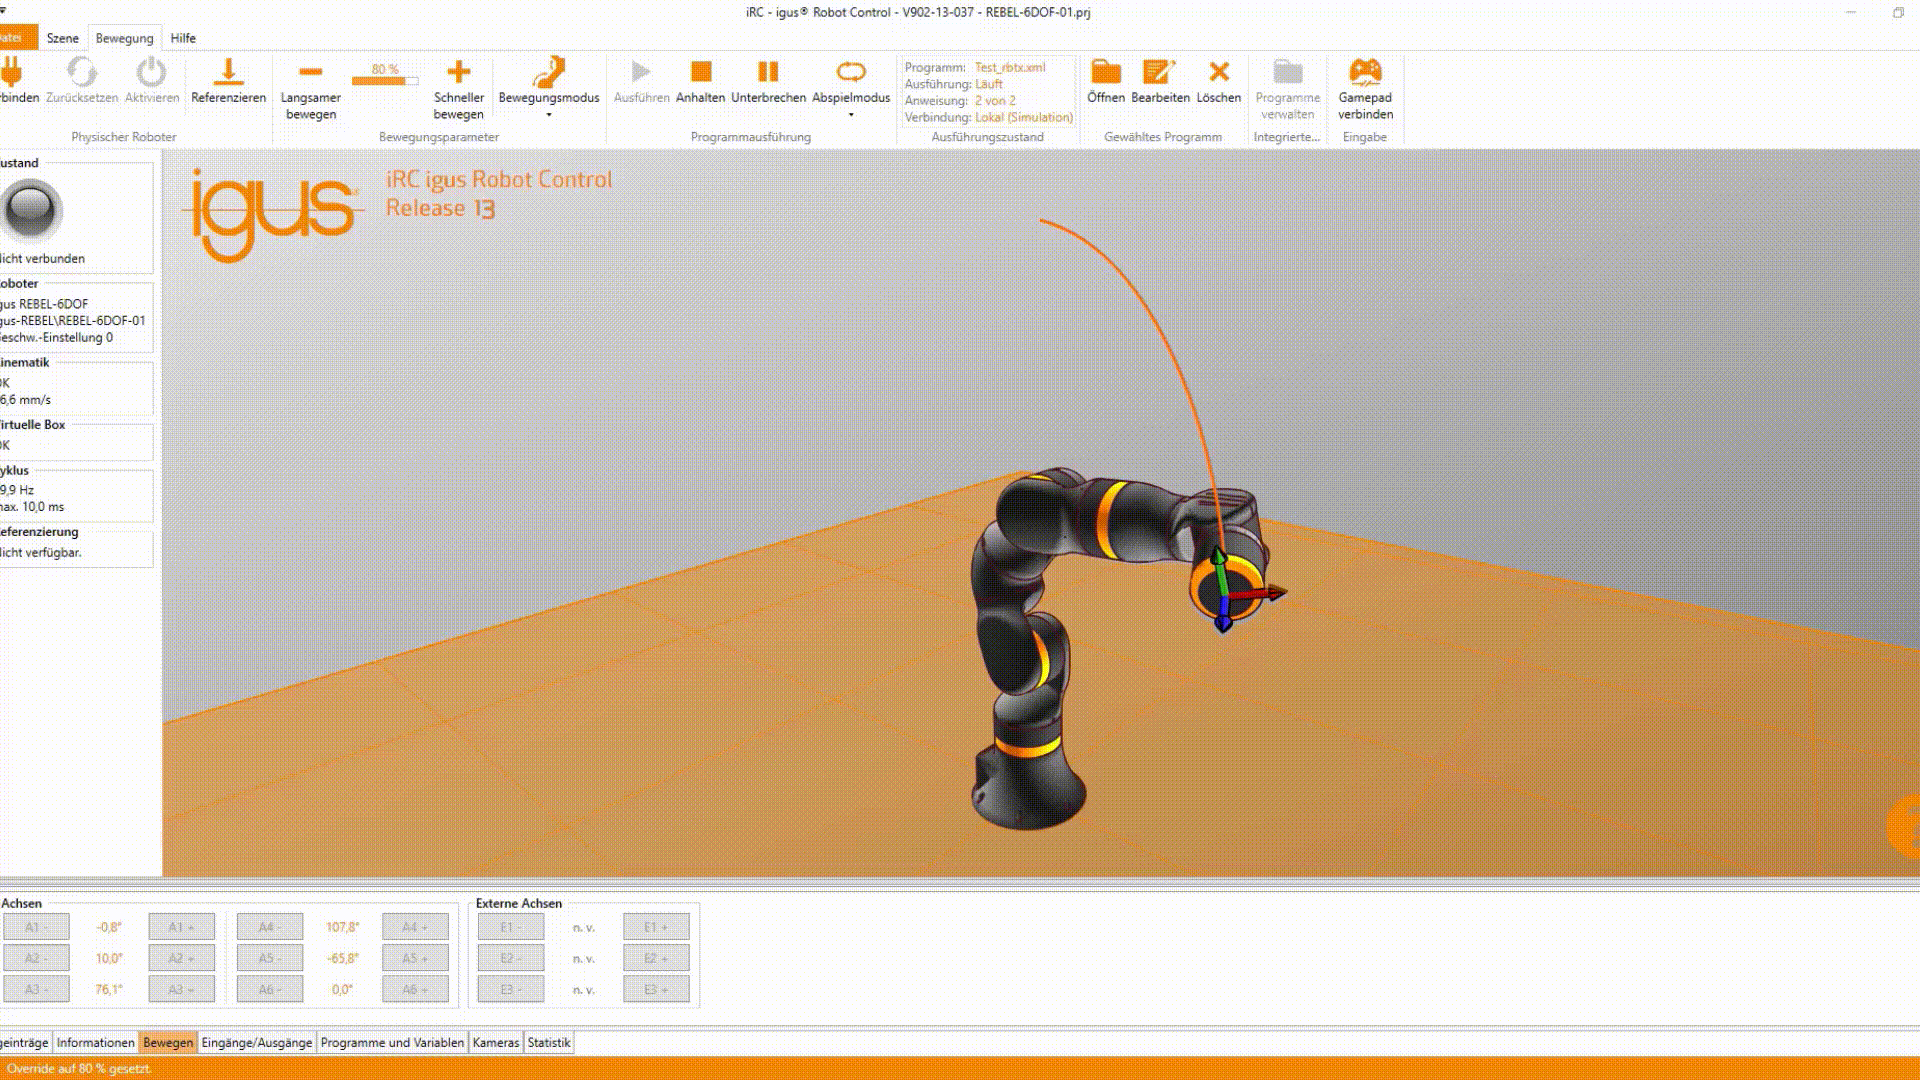
Den nye styringsboks gør det muligt at styre 7. aksen direkte via igus Robot Control som ekstern akse. Takket være den direkte forbindelse til CAN-bussen får du en tilslutningsklar løsning, hvormed du kan sætte 7. aksen i bevægelse på meget kort tid. Samtidig bevægelse af 7. aksen og robotten i ubegrænsede positioner er også mulig takket være den direkte styring via igus Robot Control. Du kan downloade softwaren gratis her: igus® Robot Control software.

Anvendelsesområder
Typiske anvendelser af vores 7. akser til ReBeL er:
Pick & Place-anvendelser
Kvalitetskontroller eller stregkodekontrol på store emner
Bearbejdning af flere arbejdsstationer
Bearbejdning af større emner, der ligger uden for robottens normale arbejdsområde
Solutions using this product
Book a free video call with our experts